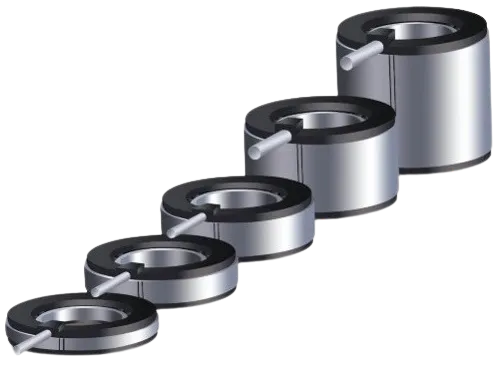
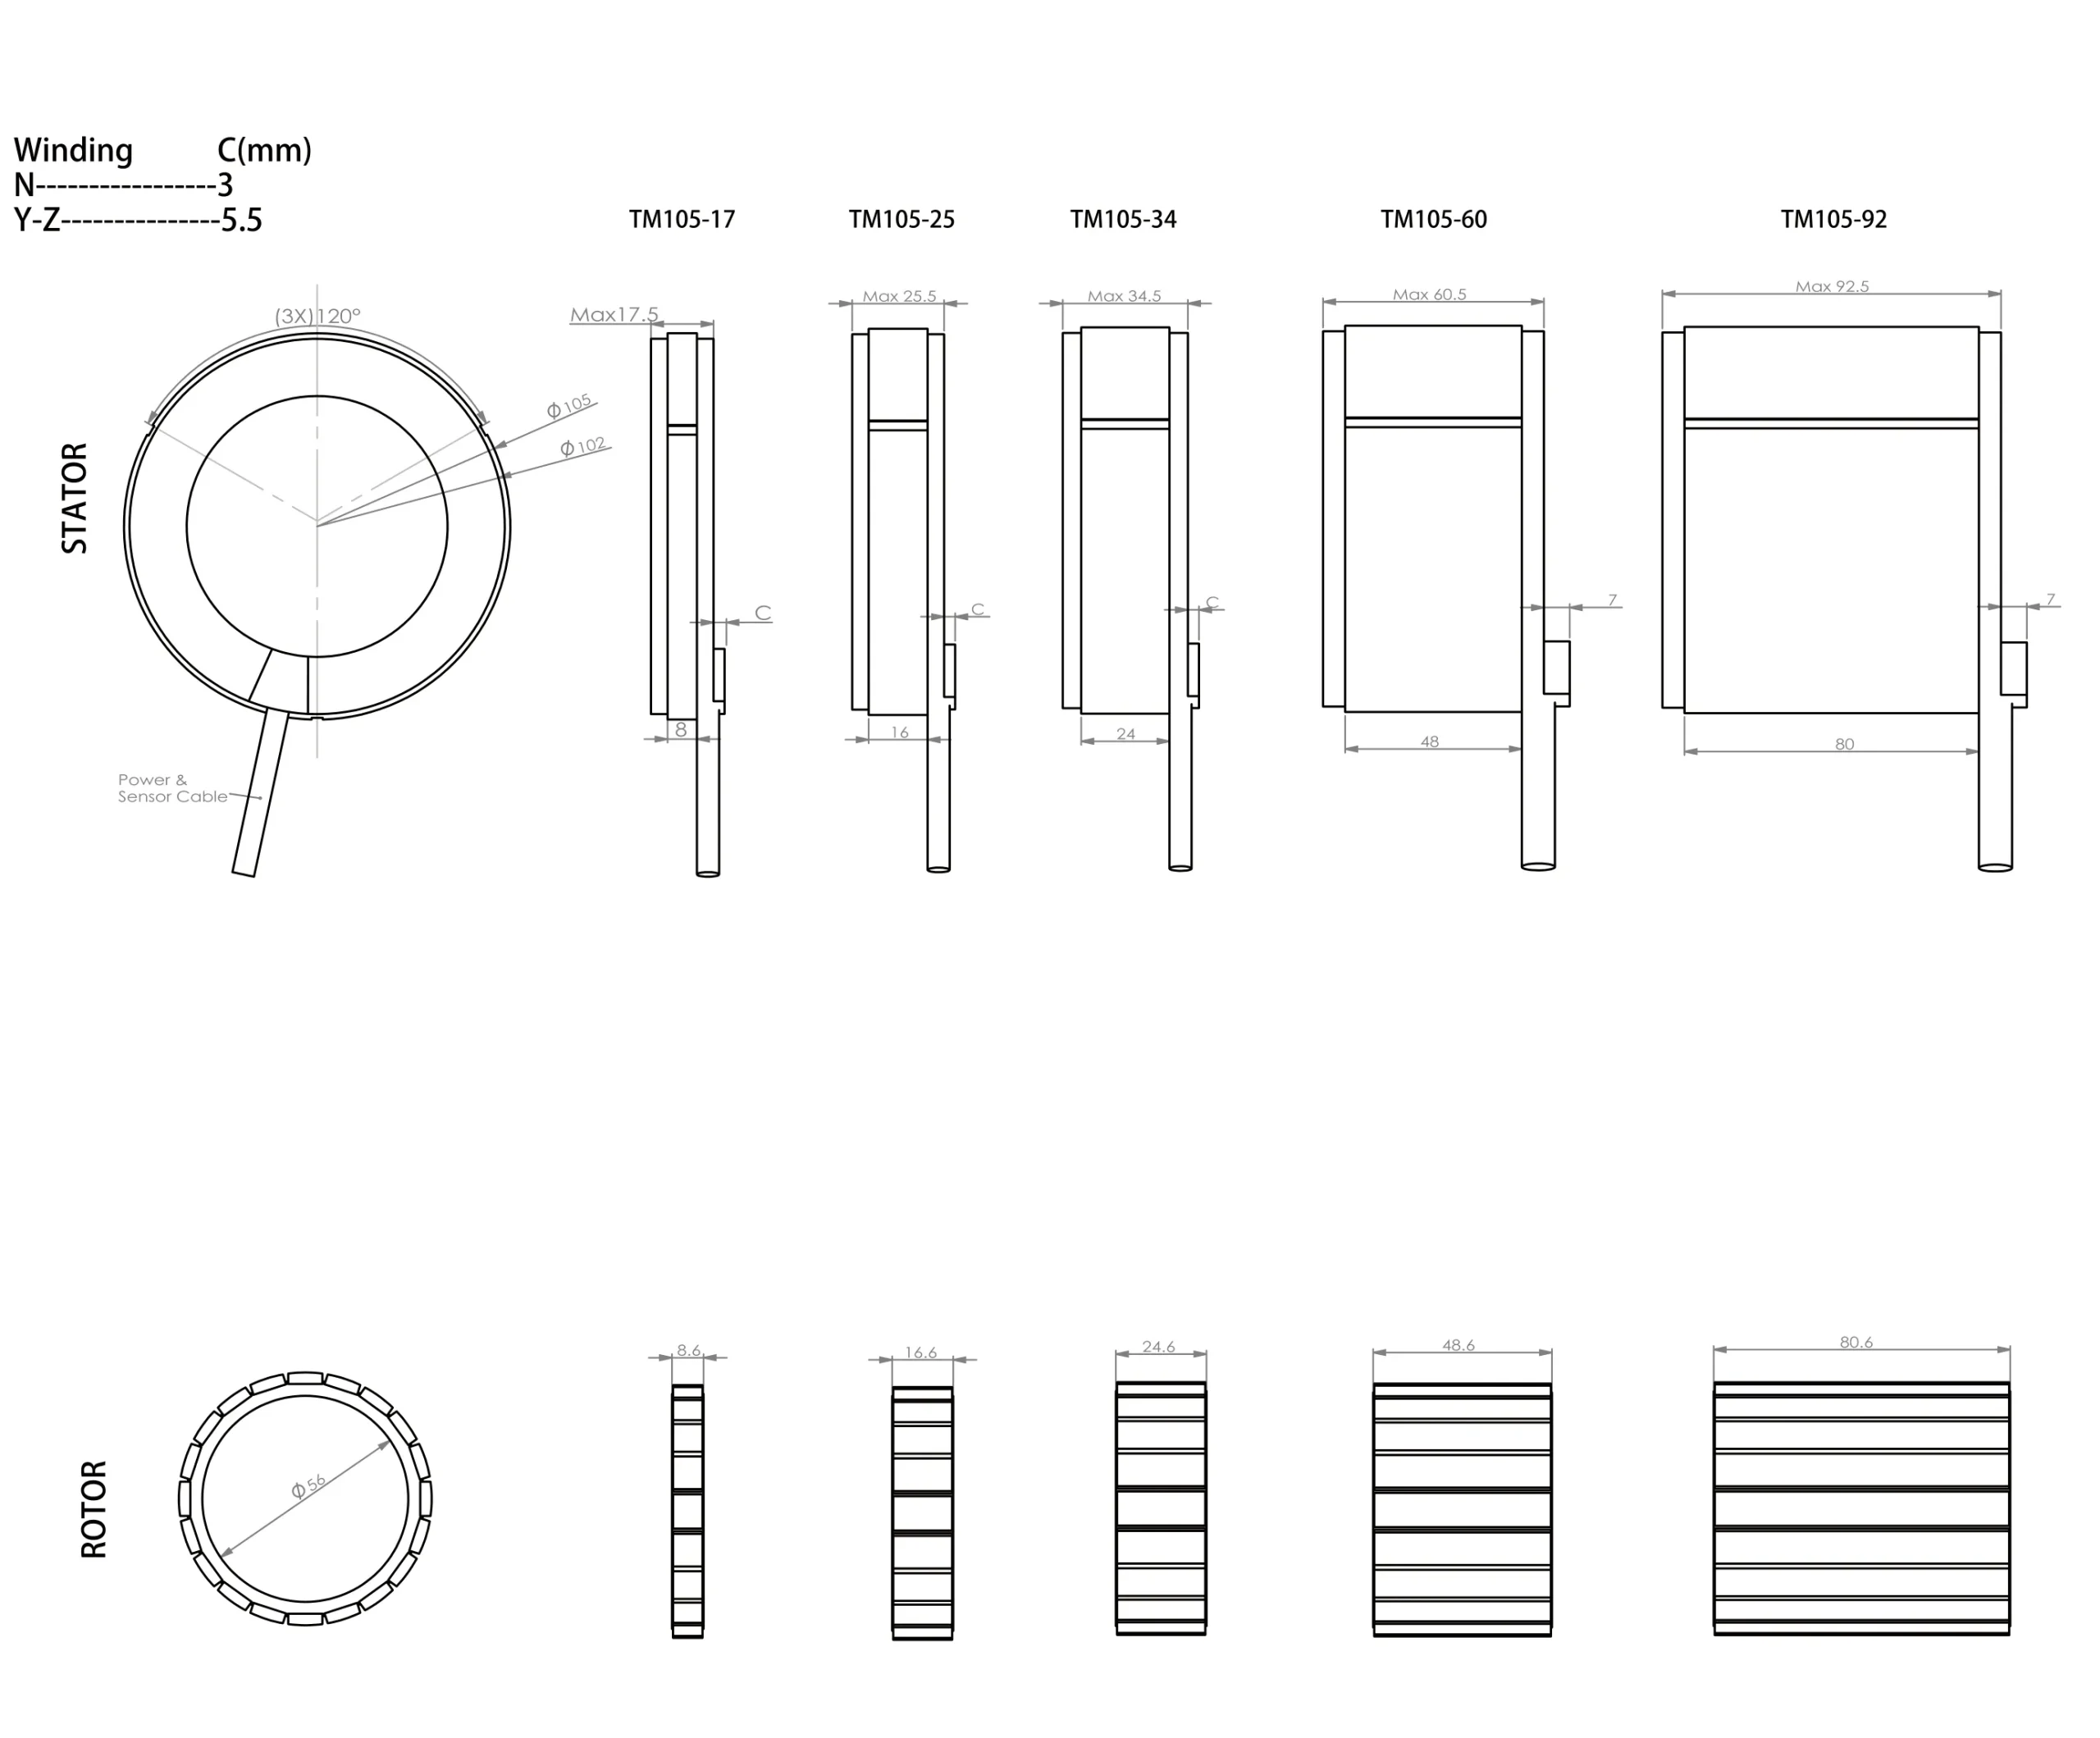
| 参数 | 备注 | 符号 | 单位 | TM105-17 | TM105-25 | TM105-34 | TM105-60 | TM105-92 | ||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 绕组类型 | N | Y | Z | N | Y | Z | N | Y | Z | N | Y | |||
选择合适的高扭矩直流电机可以决定整个系统的性能。考虑到无数的规格、电机类型和应用需求,选择过程往往让人感到不知所措,即使是经验丰富的工程师也是如此。本指南简化了这一切。从理解扭矩要求到评估环境条件和电机效率,您将准确了解如何确定能够为您的应用提供最大功率、可靠性和长期价值的电机。让我们分解要点,帮助您做出自信、面向未来的选择。 什么是高扭矩直流电机? 高扭矩直流电动机 是专门设计的电动机,旨在提供比同类标准直流电动机显著更高的旋转力(扭矩)。扭矩是导致物体旋转的力量,在工业应用中,它直接决定了电动机移动、提升、推动或驱动负载的能力,具有强度和稳定性。因此,高扭矩直流电动机在需要强大启动力、一致负载处理或在重负荷下精确运动控制的系统中至关重要。 与优先考虑速度而非扭矩的传统电动机不同,高扭矩直流电动机优化其内部结构,包括绕组配置、磁场强度、转子设计和齿轮比,以在低速下产生强大的旋转输出。这使它们非常适合在压力下保持控制比达到最大转速更为重要的应用。 定义和核心特征 高扭矩直流电动机的定义是相对于其尺寸和电压输入能够提供强大的扭矩输出。它们通常具有: 增强的磁性设计 以提高扭矩密度。 坚固的绕组结构 可支持更高电流而不发生过热。 稳定的低速性能, 对于重载操作至关重要。 精确的可控性, 尤其是与现代电机驱动器或伺服系统配合使用时。 这些特性使它们成为需要精确、力量和可靠性共存的应用的首选。 高扭矩直流电机的工作原理 高扭矩直流电动机的工作原理基于电流与磁场之间的相互作用。当电流通过绕组时,它会产生一种磁力,推动电动机内部的永磁体或电磁体,从而产生旋转。高扭矩变体通过以下方式最大化这种力量: 更高的电流流动, 增强电磁强度。 更强的永磁体, 通常使用钕等材料。 优化的转子几何形状 以获得更好的机械杠杆效果。 集成齿轮机制 在某些型号中以倍增扭矩输出。 因此,这些电动机能够在启动时产生强大的旋转力,在重负载下保持扭矩,并在广泛的速度范围内高效运行。 选择高扭矩直流电动机时需要考虑的关键因素 选择合适的高扭矩直流电动机不仅仅是选择最强大的选项,还需要仔细评估性能需求、系统限制、环境条件和长期可靠性。 做出正确的选择可以确保最佳效率,防止电机过早故障,并保证在应用生命周期内的平稳运行。以下是每位工程师、集成商或系统设计师在做出最终决定之前应分析的基本因素。 1. 所需的扭矩和速度范围 第一步也是最关键的一步是确定您的应用所需的确切扭矩和速度。电机提供持续扭矩(它可以在长时间内维持的扭矩)与峰值扭矩(用于启动或突然负载增加的短暂冲击)之间的能力必须与您系统的负载特性相匹配。 理解速度-扭矩曲线同样重要。高扭矩直流电动机通常在较低速度下提供强大的输出,但选择错误的型号可能会导致运行时性能迟缓或过载。通过评估运动模式、启动负载、加速需求和潜在阻力,您可以选择一个在不超大的情况下可靠运行的电动机。 2. 功率要求和电压兼容性 每个高扭矩直流电动机都需要适当的电源。电动机的额定电压应与系统的可用电压匹配,以确保稳定的性能并防止过热、低速运行或过大电流的问题。 高扭矩电机通常需要 更高的电流, 因此验证电源和控制器能够在不出现电压下降的情况下处理所需的电流是至关重要的。正确的匹配可以防止电子元件损坏,并确保电机在安全范围内运行。 3. 电机尺寸和安装限制 高扭矩性能并不总意味着笨重的硬件。现代电机设计可以在紧凑的形状中提供显著的扭矩,但前提是尺寸和安装选项适合您的系统。在选择型号之前,请考虑: 安装空间 轴尺寸和方向 安装孔和支架兼容性 机械结构内的重量和平衡 确保适当的机械集成可以避免错位、振动和长期可靠性问题。 4. 操作环境 环境条件对电机的使用寿命和稳定性有重大影响。温度、湿度、灰尘、振动和化学物质的暴露等因素可以显著影响电机性能。请关注以下特性: 防尘和防水的IP等级(例如,IP54,IP65) 热保护以防止过热 适用于恶劣工业环境的耐腐蚀材料 电气安全的绝缘等级评级 […]
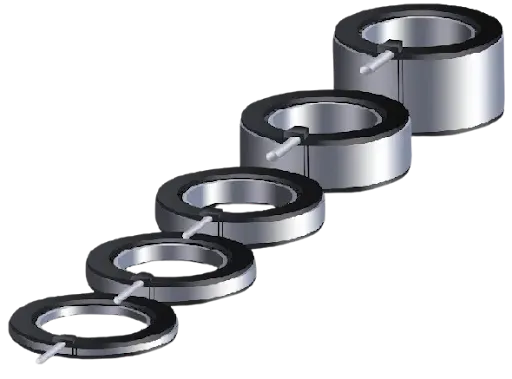
选择合适的高扭矩伺服电机不仅仅是选择一个组件,而是要充分发挥您机械设备的潜力。传统的带齿轮箱的伺服电机在需要精确、平稳运动和高扭矩时往往无法满足要求。这就是 ITG扭矩电机 采用直接驱动、零间隙解决方案,提供强大的扭矩、精确的控制和紧凑的设计。 从机器人手臂和数控旋转工作台到先进的数字切割系统,选择合适的电机可以最大化效率,减少维护,并提升整个系统的性能。本指南将引导您了解需要考虑的关键因素,并解释为什么ITG扭矩电机是高扭矩应用的最佳选择。 了解什么是高扭矩伺服电机 A 高扭矩伺服电机 是一种专门设计的电机,旨在提供卓越的扭矩,同时保持对运动的精确控制。与标准电机不同,标准电机在低速或重载时可能会遇到困难,而高扭矩伺服电机即使在低速运行或保持位置时也能提供强大而稳定的扭矩。这使得它们在需要动力和精度的应用中至关重要,例如机器人技术、数控机械和高性能自动化系统。 伺服电机的核心由三个关键组件组成:电机、反馈传感器(通常是编码器)和控制系统。反馈系统不断监测电机的位置、速度和扭矩,使控制器能够快速调整。这使得精确定位、平稳运动和响应性能成为可能,这些特性在无法妥协精度的情况下至关重要。 然而,传统的高扭矩伺服电机通常依赖于齿轮箱来实现所需的扭矩。虽然有效,但这引入了机械间隙、磨损增加和更高的维护需求等缺点。齿轮箱还可能限制速度并降低整体效率,尤其是在需要频繁启动、停止或快速改变方向的应用中。 这就是ITG提供的扭矩电机发挥作用的地方。扭矩电机本质上是一种直接驱动伺服电机,能够在无需齿轮箱的情况下产生高扭矩。通过消除齿轮,扭矩电机实现了零间隙运动、更高的可靠性和更低的维护成本,同时提供精确、平稳和强大的性能。此外,许多ITG扭矩电机采用紧凑或中空轴设计,使其非常适合空间有限或需要通过电机轴进行电缆布线的应用。 总之,理解高扭矩伺服电机不仅仅是了解其扭矩评级。这涉及到认识扭矩、精度和控制如何相互作用,以满足现代自动化的需求。 高扭矩伺服电机的应用 高扭矩伺服电机在许多工业和自动化应用中是不可或缺的, 需要精确、平稳的运动和强大的扭矩 是至关重要的。它们在低速或保持位置时提供一致扭矩的独特能力使其适用于传统电机无法高效处理的任务。以下是一些关键应用: 1. 机器人技术: 在机器人手臂和自动化操作器中,关节运动的精确控制至关重要。高扭矩伺服电机使机器人能够提升更重的负载,以平滑的轨迹移动,并在复杂任务中保持精确的位置。 2. 数控机床和旋转台: 数控机床和旋转台通常需要能够持续提供高扭矩的电机,同时保持精确定位。高扭矩伺服电机确保在重载情况下的精确加工和重复性。 3. 数字切割系统: 现代数字切割设备,包括激光和绘图系统,需要能够快速反应和精确移动的电机。高扭矩伺服电机提供必要的扭矩,以高效驱动切割头,同时确保最小的反向间隙,以实现锐利、准确的切割。 4. 半导体和洁净室设备: 在半导体制造和其他洁净室环境中,设备通常需要在有限空间内进行高精度运动。传统的带齿轮箱的电机可能会产生不必要的振动或占用过多空间。 5. 自动化和工业机械: 输送系统、包装机器和自动化装配线受益于高扭矩伺服电机,因为它们能够处理重负荷、快速加速并保持精确定位。在这些设置中使用ITG扭矩电机可确保一致的性能、减少停机时间和降低维护成本,这得益于其无齿轮、零反向间隙的设计. 本质上,任何需要高扭矩、精确度和平稳运动的应用都可以从高扭矩伺服电机中受益。 高扭矩伺服电机的关键技术规格 选择合适的高扭矩伺服电机不仅仅是选择扭矩评级最高的那一个。为了确保最佳性能、可靠性以及与系统的集成,评估多个 技术规格 仔细考虑。以下是最关键的因素: 1. 扭矩和功率密度 持续扭矩与峰值扭矩: 连续扭矩定义了电机在不 overheating 的情况下可以无限维持的力,而峰值扭矩则表示它可以在短时间内承受的最大负载。理解您应用对两者的要求至关重要。 功率密度: 在空间受限的系统中,紧凑型包装中的高扭矩通常是必要的。像 ITG 的扭矩电机提供高扭矩密度,在不增加电机尺寸的情况下提供强大的性能。这确保了在机器人手臂、CNC 机器或自动化装配线中有效利用空间。 2. 电机类型与结构 直驱伺服电机与齿轮伺服电机: 传统伺服电机通常需要齿轮箱以实现高扭矩,这会引入间隙和维护挑战。直驱扭矩电机消除了齿轮,提供零间隙运动、更高的可靠性和更平稳的操作。 无槽与有槽设计: 无槽电机减少了齿槽效应,这意味着 更多 精确、无振动的运动。开槽电机通常更具成本效益,但可能会引入轻微的扭矩波动。ITG扭矩电机通常采用无槽或混合设计,适用于对平滑、精确运动有要求的应用。 […]
选择合适的高扭矩伺服电机可以决定您自动化系统的性能。从需要精确、有力运动的机器人手臂到以高速运行的重型包装生产线,您选择的电机直接影响生产力、效率和长期稳定性。 然而,面对众多的扭矩等级、编码器选项和控制配置,许多企业仍然难以选择真正符合其操作需求的伺服电机。本指南将分解您必须考虑的基本标准,帮助您避免代价高昂的错误,自信地识别出最适合您应用的高扭矩伺服电机。让我们从第一步开始,使您的系统更强大、更智能、更可靠。 高扭矩伺服电机是什么? 高扭矩伺服电机 是专门设计的伺服系统,旨在提供显著高于标准伺服电机的旋转力。它们适用于机器必须处理重载、在高压力下保持稳定或快速加速而不失去精度的应用。在工业自动化中,这些电机充当先进运动控制背后的“肌肉”,确保即使在苛刻环境中也能实现强大而平稳、准确的运动。 高扭矩伺服电机的核心是使用闭环控制系统。这意味着电机不断从编码器接收反馈,编码器是跟踪位置、速度和旋转的设备,以实时调整其输出。结果是高度精确的控制、最小的误差和卓越的响应能力,即使在复杂或动态任务中也是如此。与步进电机等开环系统不同,伺服电机在广泛的速度范围内更有效地保持扭矩,并避免在重载下出现停滞或过热等问题。 高扭矩伺服电机的独特之处在于它们能够提供持续扭矩和短时间的峰值扭矩。持续扭矩支持稳定的长期运行,而峰值扭矩则应对突发负载变化或快速加速。这种平衡使得机械设备能够更快、更高效且更可靠地运行,这在机器人技术、数控加工、包装、印刷和物料搬运等行业中至关重要。 由于高扭矩伺服电机结合了动力、精度和适应性,它们已成为现代自动化系统的首选,旨在寻求更高的性能和能效。无论您的应用需要在负载下提升、推动、旋转还是索引,这些电机都能提供所需的一致力量和智能控制,以实现高质量、高速度的结果。 选择高扭矩伺服电机时需要考虑的关键因素 选择合适的高扭矩伺服电机不仅仅是选择一个扭矩额定值最高的型号。这需要仔细评估电机在实际操作条件下的表现、与您的机械设计的匹配程度,以及对您的运动轮廓的支持精度。以下是您在做出决策之前必须评估的基本因素。 1. 扭矩要求:持续扭矩与峰值扭矩 在选择高扭矩伺服电机时,了解您的扭矩需求是最关键的一步。 持续扭矩 是指电机在不发生过热的情况下可以无限期维持的扭矩,而 峰值扭矩 代表在突然负载变化或加速序列中可用的短暂扭矩。许多工程师错误地仅根据峰值需求来选择电机,导致效率低下、能耗增加和过早磨损。 要确定正确的扭矩,您需要评估负载质量、摩擦、加速率和工作周期等因素。在 CNC 加工或机器人等应用中,负载通常会迅速波动,因此平衡持续扭矩和峰值扭矩可以确保稳定运行。合理选型的电机在整个周期内保持扭矩,避免不必要的热量积聚,并减少长期维护。 2. 速度和加速度需求 扭矩与速度之间的关系不是线性的。每个伺服电机都有一个 扭矩-速度曲线, 理解这一曲线对于预测实际性能至关重要。在低速时的高扭矩可能无法在更高转速下转化为足够的扭矩,尤其是在快速自动化生产线上。 在选择伺服电机时,评估完整的运动特性:加速时间、减速时间、目标速度和定位频率。诸如取放机器人或高速包装机械等应用需要能够快速加速而不出现扭矩下降的电机。选择与您的运动特性相匹配的速度范围的电机可确保在所有负载条件下平稳、一致的操作。 3. 电机与负载之间的惯性匹配 惯性匹配是伺服选择中最被忽视但又至关重要的因素之一。惯性比,即负载惯性与电机惯性的比值,直接影响稳定性、振动和控制精度。不匹配会导致振荡、超调、响应不良和能耗增加。在严重情况下,系统可能变得不稳定,无法保持位置。 理想情况下,惯性比应在制造商推荐的范围内(通常为3:1或5:1,具体取决于伺服和控制器)。适当的惯性匹配使伺服能够快速响应,保持平稳运动,并避免对齿轮和联轴器造成不必要的压力。如果负载惯性过高,可能需要进行齿轮减速或结构重新设计以优化性能。 4. 功率和电压兼容性 高扭矩伺服电机有多种功率等级和电压等级可供选择,例如24V、48V、220V,甚至380V用于工业级型号。选择取决于您的电气系统和电机的功率需求。功率不足的电源可能导致扭矩下降、响应缓慢或意外停机。相反,过度指定电压会增加成本,并可能需要额外的电气保护。 考虑您系统的完整工作周期:连续运行、间歇运动或重加速。在长时间高负载下运行的电机需要稳定的电源输入和适当的热设计。选择正确的电压可确保电机持续提供额定扭矩,并在其热极限内安全运行。 5. 精度和控制分辨率 伺服电机的一个显著优势是其精确度,这在很大程度上取决于 编码器分辨率 and 控制反馈质量. 高扭矩伺服电机通常集成光学或磁性编码器,提供增量或绝对类型。高分辨率编码器使电机能够实现更精细的定位、更平滑的运动和更好的重复性,这对于激光切割、机器人焊接或半导体组装等应用至关重要。 在评估编码器选项时,考虑定位精度和所需的控制带宽。更高的分辨率通常意味着更好的性能,但您的控制器也必须支持相应的反馈频率。对于需要微米级精度的复杂运动任务,具有多圈能力的绝对编码器提供了最高的可靠性和控制深度。 6. 环境和操作条件 电机运行的环境会显著影响其使用寿命和性能。温度、湿度、灰尘、振动以及接触水或化学品等因素必须仔细评估。在食品加工、户外应用或多尘工业场所使用的电机需要更高的保护等级,例如 IP65 或更高。 此外,恶劣环境可能需要加固外壳、更好的散热或耐腐蚀组件。确保适当的环境兼容性不仅可以防止故障,还可以在设备的生命周期内最小化停机时间和维护成本。 7. 尺寸、安装选项和机械兼容性 即使是最好的伺服电机,如果与您的机械结构无法正确集成,也会表现不佳。轴类型、法兰尺寸、安装模式和联轴器方法都决定了电机是否能够可靠地将扭矩传递到系统中。不正确的对齐会导致过度磨损、噪音和振动,最终减少电机的使用寿命。 在设计阶段尽早考虑机械约束,特别是在紧凑型机械、机器人关节或改造项目中。选择具有合适外形因素和安装配置的电机可以确保更好的负载传递、更平稳的操作和更便捷的维护。 选择高扭矩伺服电机时常见的错误 选择高扭矩伺服电机可能会出乎意料地具有挑战性,即使是经验丰富的工程师也常常陷入可避免的陷阱。以下是导致性能不佳、不必要的停机时间和更高长期成本的最常见错误。 仅根据电机的最大扭矩选择电机,而不是评估实际操作条件下所需的持续扭矩和峰值扭矩。 […]


