
| 参数 | 备注 | 符号 | 单位 | IC124-12 | IC124-15 | IC124-18 | IC124-24 | IC124-30 | IC124-45 | ||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 绕组类型 | N | S | N | S | N | S | N | S | N | S | N | S | |||

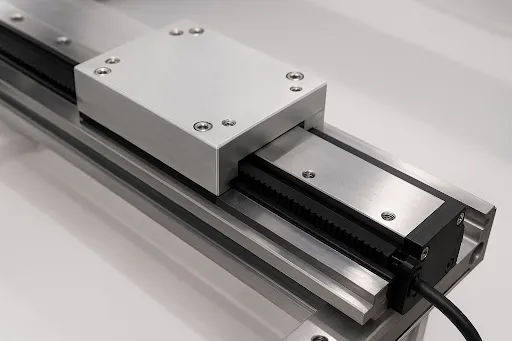
传统运动系统曾是工业自动化的支柱,如今正受到新一代技术——线性运动驱动器的挑战。这些系统旨在提供直接、无摩擦的运动,具有卓越的精确度,正在改变机器的性能和工厂的运作方式。 从机器人技术到半导体生产,线性运动驱动器正在为性能和可靠性设定新的基准。但究竟是什么使它们优于传统运动系统,为什么越来越多的制造商转向这一创新?让我们揭开答案。 理解线性运动驱动和传统运动系统 什么是线性运动驱动? A 线性运动驱动 是一种运动控制系统,旨在产生 直接线性运动, 无需通过机械转换将旋转运动转化为线性运动。与传统电动机通过旋转轴并依赖齿轮或螺丝来产生运动不同,线性电动机通过电磁力直接沿轨道移动负载。 线性运动驱动的核心通常由两个部分组成: 定子(主要部分), 包含电磁线圈,以及 驱动器或运动部件, 与磁场相互作用以产生直接运动。 由于它消除了诸如皮带、滑轮或滚珠丝杠等中间组件,线性运动驱动可以实现更快的加速度、更高的精度和更平滑的运动。这种直接驱动技术在半导体组装、机器人技术和精密制造等高速、高精度应用中尤为关键。 简单来说,线性运动驱动器将电能直接转化为线性运动,没有机械损耗,没有反向间隙,并且在精度上没有妥协。 传统运动系统的工作原理 在线性技术成为主流之前,传统运动系统主导了工业自动化。这些系统依赖于旋转电机,通过机械组件如丝杠、齿条和小齿轮或同步带将旋转运动转化为线性运动。 尽管这些系统已经可靠运行了几十年,但它们的设计引入了 固有的局限性: 运动部件之间的机械摩擦会导致磨损、热量和能量损失。 间隙(机械元件之间的小量间隙)会降低定位精度。 由于组件随时间的退化,维护要求更高。 速度和加速度有限,因为机械系统只能在振动和不稳定发生之前以一定速度运行。 在超精确定位或快速、可重复运动至关重要的环境中,例如 CNC 加工、激光切割或自动化检测,这些限制变得昂贵且低效。 因此,对更清洁、更快速和更高效的运动控制的需求促使各行业采用 线性运动驱动器 作为精密自动化的现代标准。 线性运动驱动的主要优势 日益增长的采用 线性运动驱动 跨行业的不仅仅是技术趋势,而是一场性能革命。通过用直接电磁力替代复杂的机械转换,这些系统在现代自动化中解锁了新的速度、精度和可靠性水平。 以下是使线性运动驱动成为优于传统运动系统的五个最重要的优势。 1. 更高的精度和重复性 线性运动驱动的最大优势之一是 线性运动驱动 其卓越的定位精度。由于运动是通过电磁相互作用直接产生的,因此不存在机械间隙或滑移,这是螺丝或皮带驱动系统中常见的两个问题。 这种直接驱动机制使系统能够在快速加速或减速期间实现微米级的精度和一致的重复性。对于半导体制造、数控加工或光学检测等行业,这种精度水平确保了更高的产品质量和降低的拒收率。 2. 更快的加速和更平滑的运动 与必须将旋转能量转换为线性运动的旋转系统不同,线性驱动直接沿运动路径传递力。这消除了机械连接中的惯性,使得加速迅速、最高速度更高、速度曲线更平滑。 结果是什么?机器响应更快,运动更流畅,生产周期更短,同时保持稳定性和准确性。这使得线性运动驱动成为包装、电子和机器人等行业高速自动化的关键推动力。 3. 更高的能源效率 在传统系统中,从齿轮到皮带的每一次机械转换都会因摩擦和热量而导致能量损失。而线性运动驱动则通过直接电磁推进工作,将电能转换为线性力,损失最小。 这种更高的效率转化为更低的能耗、更少的热量产生以及在系统生命周期内降低的运营成本。对于旨在实现可持续发展目标并减少碳足迹的制造商而言,线性运动驱动代表了一种更智能、更环保的选择。 4. 低维护和长寿命 由于线性驱动器的运动部件较少,因此几乎没有机械磨损。像滚珠丝杠、皮带或齿轮箱等组件通常需要润滑和定期更换,现在不再需要了。 这种设计不仅延长了系统的使用寿命,还减少了停机时间和维护成本。在连续生产环境中,优势显而易见:最大限度的正常运行时间和一致的性能,无需频繁维护。 5. 紧凑设计与高灵活性 […]
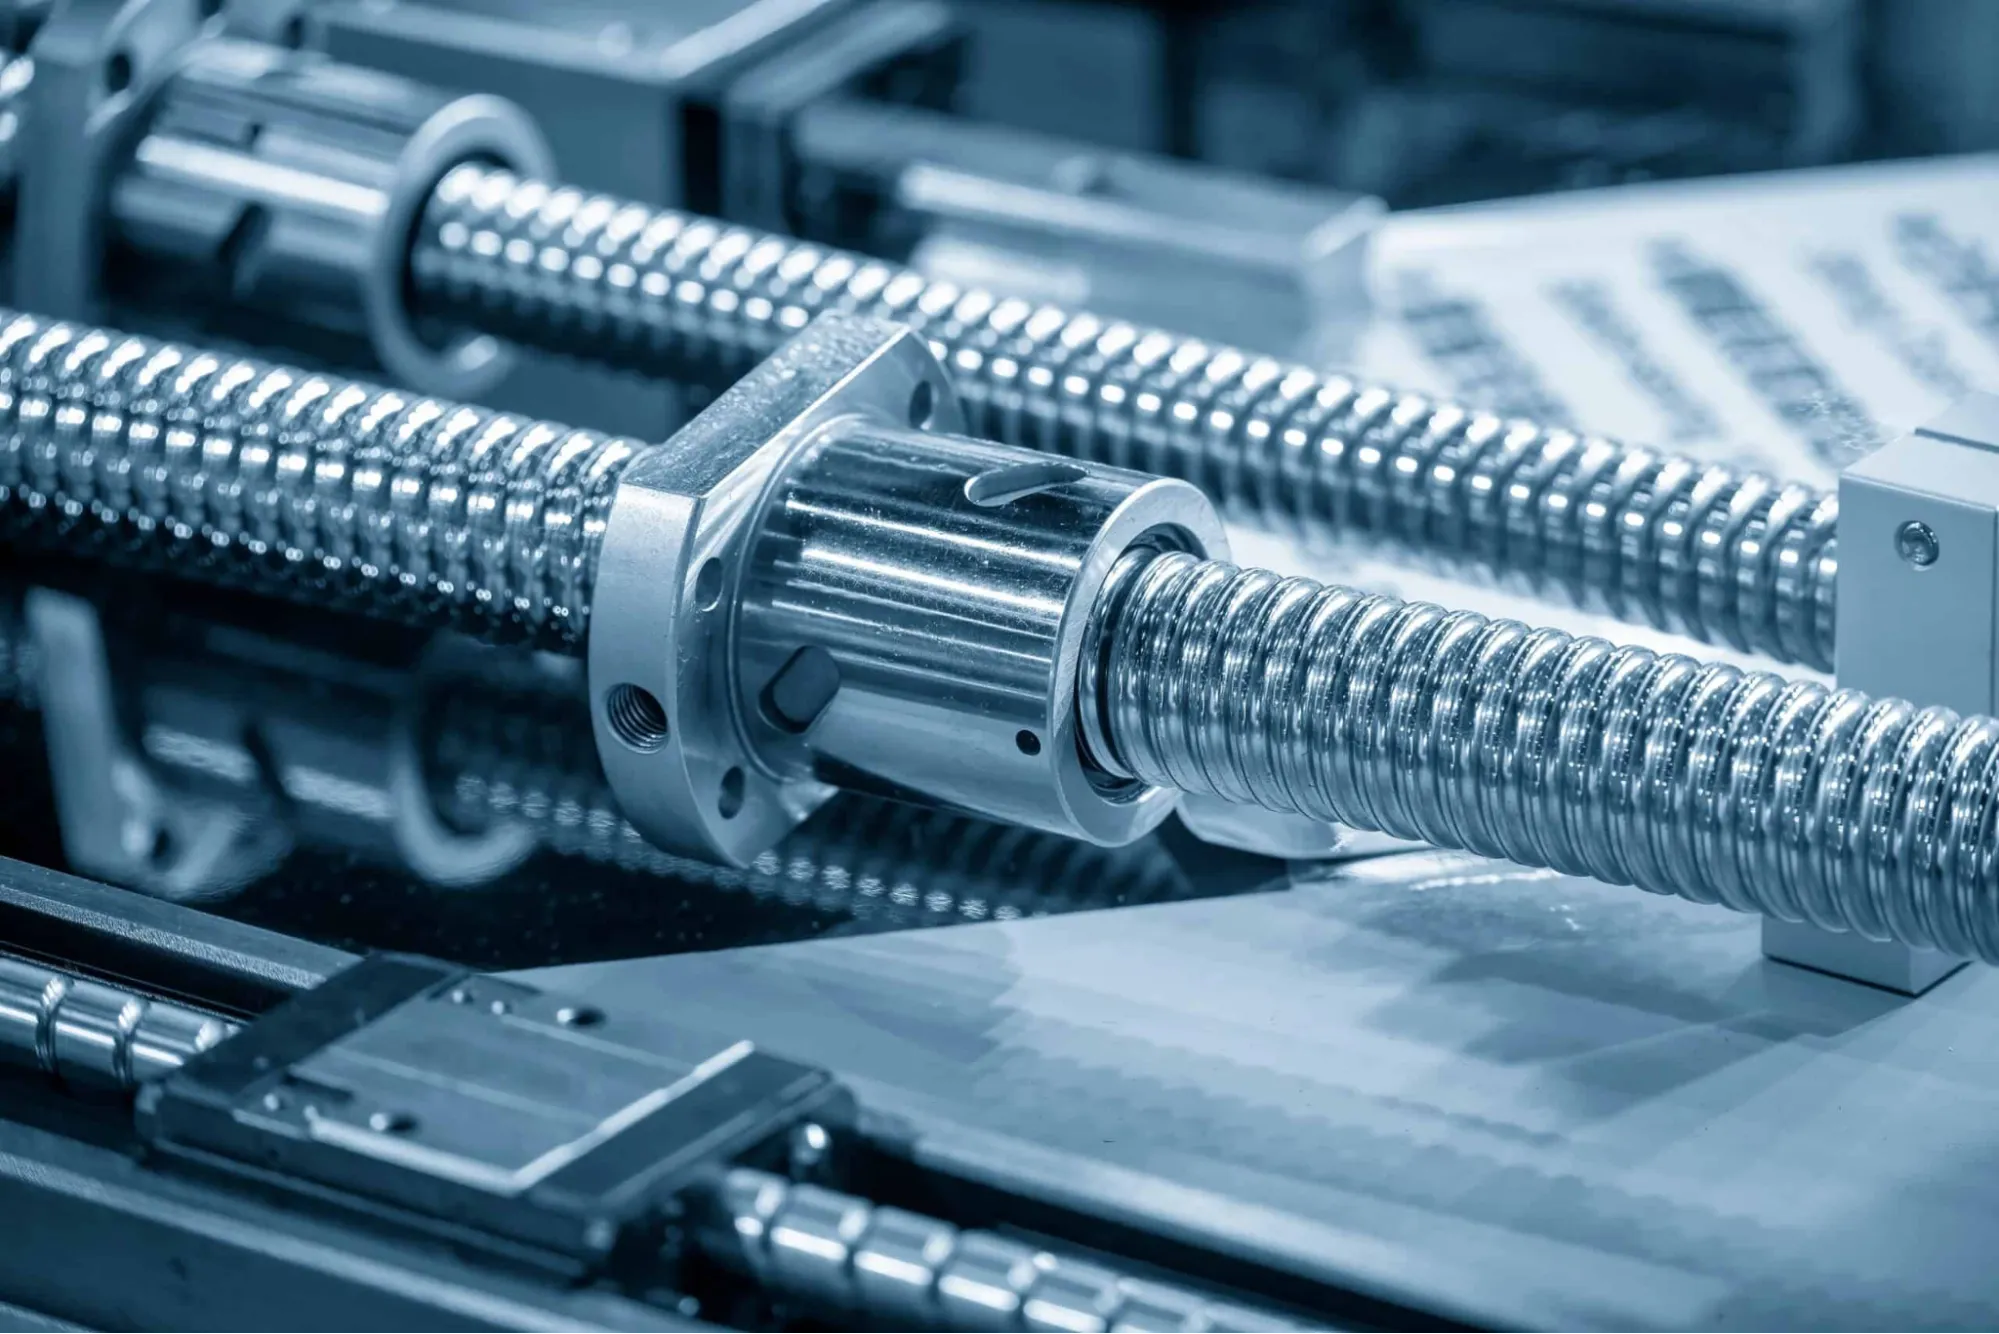
从汽车组装机器人到超精密医疗设备,无缝的线性运动无处不在,却常常被忽视。这种平滑而精确的运动的核心是 线性运动系统, 现代自动化的无声支柱。但您知道有多种 线性运动系统, 每种系统都旨在满足不同的工业需求吗?在这篇由 ITG, 我们将分析最常见的类型,探讨它们的优缺点,并帮助您了解哪个系统最适合您的应用。 什么是线性运动系统? A 线性运动系统 是一种机械解决方案,旨在以受控的速度、精度和效率沿直线移动负载或组件。与专注于圆周运动的旋转系统不同,线性运动系统将能量(通常是电能或机械能)转换为线性位移,使其在自动化和精密工程中不可或缺。 从本质上讲,线性运动系统通常由几个关键元素组成: 线性导轨或轨道 – 提供平稳移动的稳定路径。 轴承 – 减少摩擦并确保一致的运动。 执行器 – 产生并传递力量以创造运动,通常由螺丝、皮带或电动机驱动。 电动机 – 提供电源,例如伺服电机或线性电机。 控制器 – 调节运动、速度和定位,以实现高精度。 这些系统广泛应用于制造、机器人、半导体生产和医疗等行业,在这些行业中,精确定位、高重复性和可靠性能至关重要。它们的主要优点包括提高生产力、减少人为错误,以及能够处理重复或高精度的任务,这些任务对于手动过程来说将是困难的。 选择线性运动系统的关键因素 选择合适的 线性运动系统 不仅仅是技术规格的问题,更是找到性能要求、成本和长期可靠性之间最佳匹配的问题。以下是需要考虑的最重要因素: 1. 精度和准确性 对于半导体制造、医疗设备或机器人等应用,高精度和重复性至关重要。诸如滚珠丝杠或线性电机等系统旨在实现微米级的精度。 2. 载重能力 载荷的重量和尺寸直接影响系统的选择。重型应用,如数控机床或工业自动化,通常需要齿轮齿条或滚珠丝杠系统,而较轻的载荷则可能适合带驱动解决方案。 3. 速度与效率 某些行业要求极快的运动,而其他行业则优先考虑平稳、可控的运动。皮带驱动和线性电机在速度方面表现出色,而丝杠和滚珠丝杠则专注于稳定性和扭矩. 4. 操作环境 灰尘、湿度、极端温度或洁净室条件都可能影响性能。例如,线性电机在洁净、受控的环境中表现理想,而丝杠在更严酷的工业环境中可能更具韧性。 5. 维护与耐用性 考虑维护计划和系统的使用寿命。滚珠丝杠可能需要定期润滑,而线性电机由于其非接触设计,维护需求较少,但前期成本较高。 6. 预算和总拥有成本 初始投资很重要,但长期的运营和维护成本同样重要。一个看似便宜的系统可能会导致随着时间推移而增加的维护费用。评估 总拥有成本 确保更好的财务决策。 线性运动系统的不同类型 线性运动系统有多种设计,每种设计都针对特定的应用、性能需求和成本考虑。了解每种类型的优缺点在选择合适的解决方案时至关重要。以下是最常见的 线性运动系统的类型,详细解释。 […]
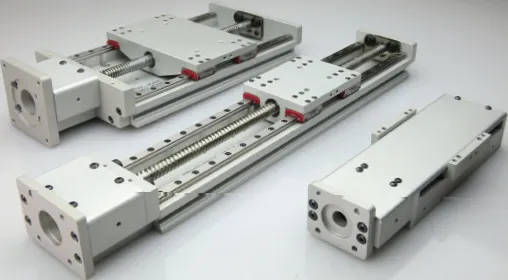
想象一个机器以人类般的精确度移动的世界,手臂平滑滑动,平台轻松移动,系统在毫秒内做出反应。在这些运动的核心是一个不为人知的英雄: 线性执行器电机. 但它到底是什么,它是如何让不可能变得如此简单的?让我们揭开这项迷人技术的层层面纱。 线性执行器电机是什么? A 线性执行器电机 是一种专门设计的设备,旨在将旋转运动转换为线性运动,从而实现受控的前后或上下运动。与传统的连续旋转电机不同, 线性执行器电机 提供精确的直线运动,使其在需要准确性、稳定性和力量的应用中至关重要。 电动机的核心提供了初始的旋转能量,这些能量通过如丝杠、滚珠丝杠或皮带驱动等机制转化为线性位移。这种独特的能力使机器能够以高精度推动、拉动、提升或定位物体。 线性执行器电动机 广泛应用于各个行业,从机器人和自动化系统到医疗设备、航空航天工程和制造生产线。无论是调整手术台的位置,还是在生产线上引导机器人手臂,这些执行器都是使运动成为可能的隐形力量。 使它们与众不同的是它们能够在重负荷下提供高推力、平稳运动和一致的精度,这些特性使它们在现代工程和技术中不可或缺。 三种线性执行器电机 线性执行器电机 有几种类型,每种类型都针对特定的应用和性能要求设计。最常见的三种类型是电动、液压和气动执行器。 1. 电动线性执行器电机 电动线性执行器由电动机驱动,例如直流电机、交流电机、步进电机或伺服电机,以产生旋转运动,然后通过使用如导螺杆或滚珠丝杠的螺旋机制将其转换为线性位移。 优势: 高精度,易于与控制系统集成,维护成本低,操作清洁(无需液体)。 应用: 机器人技术、工业自动化、可调医院床、数控机械和航空航天系统。 2. 液压线性执行器电机 液压执行器利用加压流体产生线性运动。它们以提供非常高的力和扭矩而闻名,适合重型操作。 优点: 极其强大,适合大负荷和恶劣环境。 限制: 需要泵、阀门和液体储存装置;维护要求更高;存在液体泄漏的潜在风险。 应用领域: 建筑设备、重型机械和航空航天驱动系统。 3. 气动线性执行器电机 气动执行器利用压缩空气产生运动。它们轻便、快速,并且在需要重复运动的应用中可靠。 优点: 快速响应时间,具有成本效益,设计简单。 限制: 与电动执行器相比精度较低,需要空气压缩机。 应用程序: 包装机械、物料搬运系统和自动化生产线. 选择合适的类型取决于力的要求、速度、环境和控制精度。电动执行器在需要精确度和可编程性的应用中占主导地位,而液压和气动执行器在对功率和速度要求严格的系统中表现出色. 线性执行器电机的关键组件 线性执行器电机 不仅仅是一个电机,它是一个完整的组件系统,共同协作以实现平稳、可控的线性运动。以下是使这一转变成为可能的基本部分: 1. 电机单元 执行器的核心,电机产生初始的旋转运动。常见类型包括用于经济解决方案的直流电机、高精度的伺服电机和用于精确增量运动的步进电机。电机的选择对速度、扭矩和控制能力有很大影响。 2. 螺杆机制(导螺杆或滚珠螺杆) 该组件将电机的旋转能量转换为线性运动。 导螺杆: 成本效益高,操作平稳,最适合中等负载。 滚珠丝杠: 高效率,低摩擦,适合重载和长使用寿命。 […]


