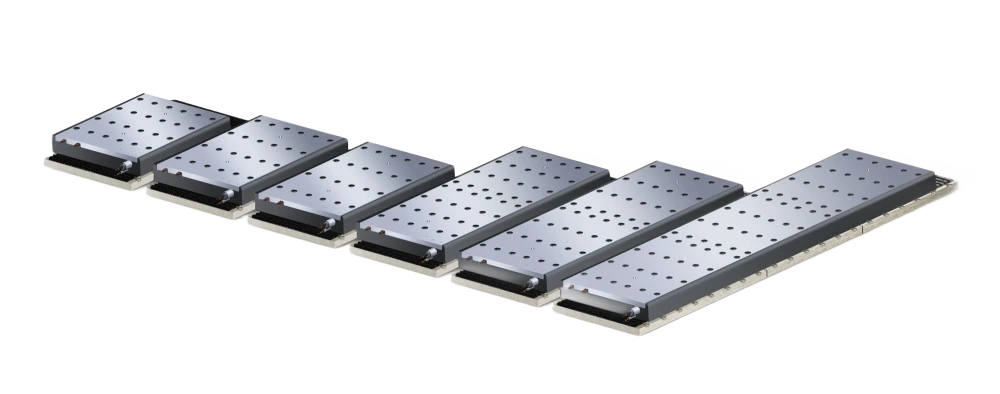
| 参数 | 备注 | 符号 | 单位 | IC230WC-12 | IC230WC-15 | IC230WC-18 | IC230WC-24 | IC230WC-30 | IC230WC-45 |
|---|---|---|---|---|---|---|---|---|---|
| 绕组类型 | S | S | S | S | S | S |

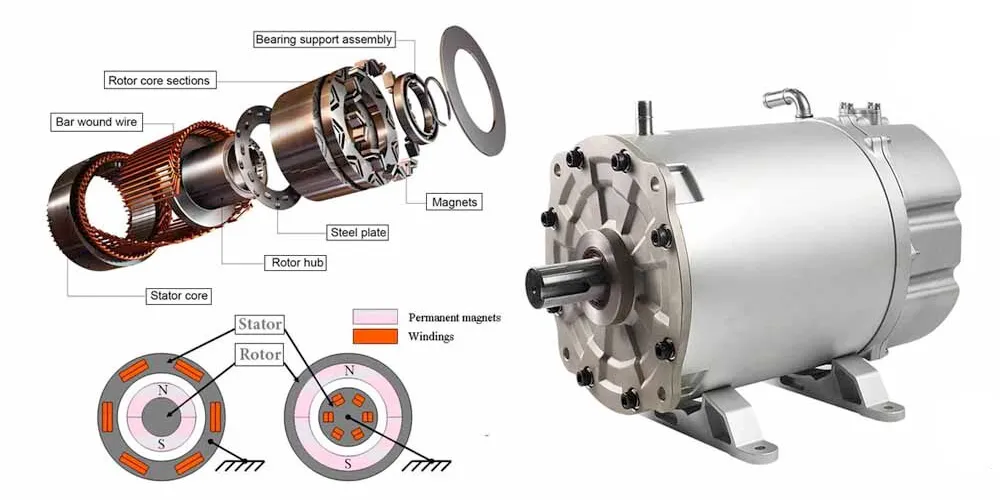
永磁同步电动机(PMSMs)因其卓越的效率、扭矩密度和精确的可控性,已成为高性能运动系统的黄金标准。随着各行业朝着更快、更智能和更节能的自动化发展,理解真正驱动PMSM性能的因素比以往任何时候都更加重要。 从磁性设计和控制算法到热管理和扭矩波动缓解,每个因素在决定电动机如何提供速度、稳定性和长期可靠性方面都起着至关重要的作用。在本指南中,我们将分解工程师和系统设计师在评估或选择PMSM用于先进应用时必须考虑的关键性能因素,特别是在机器人、数控机械、电动车辆和现代线性电动机平台中。 什么是永磁同步电动机? A 永磁同步电动机 (PMSM) 是一种同步电动机,使用嵌入或附加在转子上的永磁体来产生恒定的磁场。与依赖电磁感应来产生转子电流的感应电动机不同,PMSM不需要额外的励磁。这种设计使得PMSM能够提供更高的效率、更大的扭矩密度和更精确的运动控制,使其成为现代自动化系统中最先进的电动机技术之一。 从本质上讲,PMSM基于同步旋转的原理。这意味着转子的旋转速度与定子产生的旋转磁场的速度相同。由于定子磁场与转子位置之间没有滑差,PMSM能够实现异常精确的速度调节和平稳的扭矩输出,这是对高精度应用(如机器人、数控机床、半导体设备和线性电动机平台)至关重要的优势。 永磁同步电动机由两个主要组件组成: 定子: 配备三相绕组,产生旋转磁场. 转子: 结合高强度永磁体(通常为NdFeB或SmCo),以最大化磁通量并最小化损耗。 这些元素的组合使得PMSM能够以优越的动态响应、低热生成和高功率效率运行,特别是在与先进控制策略(如磁场定向控制(FOC)和每安培最大扭矩(MTPA))配合时。 总体而言,PMSM代表了电机技术的重大进步,提供了效率、精确度和紧凑设计的引人注目的结合,这些特性使其成为下一代运动控制和高性能工业系统的必备选择。 永磁同步电机的关键性能因素 永磁同步电机(PMSMs)因其卓越的效率、扭矩密度和控制精度而广泛应用于机器人、自动化、数控、电动车和高精度线性运动系统。然而,这些优势并非自然而然,而是源于深思熟虑的设计权衡、材料的精心选择和复杂的控制策略。 1. 性能指标:我们如何衡量PMSM 在探讨原因和解决方案之前,首先需要达成一致的电机性能指标。主要指标包括效率(在不同负载点)、持续和峰值扭矩、扭矩密度(单位体积或质量的扭矩)、速度范围和调节、热稳定性、功率密度(单位体积的功率)、扭矩波动和动态响应(带宽、上升时间)。 每个指标都依赖于具体应用:对于精密线性平台,扭矩波动和位置抖动可能是首要考虑;而对于电动汽车,广泛速度/扭矩图上的高效率最为重要。在评估电机时,始终应查看多点性能曲线(效率与扭矩/速度、温升与负载)而不是单一的“额定”数值。 2. 磁性设计和转子拓扑 磁路是任何永磁同步电机(PMSM)的核心。磁体材料(通常为高剩磁的NdFeB或高温稳定性的SmCo)、磁体等级、磁体几何形状和转子拓扑(表面安装与内部/嵌入式)决定了磁通联结、反电动势形状和内在扭矩产生。 表面安装的磁体产生强烈的正弦波反电动势,机械结构简单,但内部(IPM)转子能够实现磁阻扭矩,并且通常具有更高的磁通削弱能力,以适应更广泛的速度范围。IPM设计通常还提供更大的去磁化抗力,并能实现更高的扭矩密度,但代价是机械设计更复杂,并且如果未优化,可能会导致更高的齿槽效应。 磁体尺寸不仅影响峰值扭矩,还影响热敏感性,较强的磁体增加了扭矩,但在没有适当热路径的情况下,更容易受到高温的影响。 3. 定子绕组配置与电磁设计 定子设计选择、分布式与集中式绕组、槽/极组合以及槽形状,显著影响电感、谐波内容、铜的利用率和可制造性。分布式绕组倾向于产生更平滑的转矩和较低的励磁电流,而集中式绕组可以减少端绕长度(提高铜的利用率和紧凑性),但会增加某些谐波。 槽/极选择影响齿槽转矩和转矩波动;合理选择的组合可以最小化反电动势中的不良谐波并减少声学噪声。此外,优化气隙轮廓和定子齿几何形状可以降低铁损并改善转矩波动抑制。电磁有限元分析(FEA)在现代电机设计中对于平衡这些权衡是不可或缺的。 4. 控制算法和固件(性能的“软件”) 硬件很重要,但电机控制器在很大程度上定义了可用性能。场定向控制(FOC)是永磁同步电机(PMSMs)的事实标准,因为它解耦了扭矩和磁通控制,从而实现了清晰的扭矩响应和高效率。先进的策略,如最大扭矩每安培(MTPA)、无传感器观测器、自适应电流限制和模型预测控制,进一步提升了扭矩每安培、效率和动态稳定性等性能。 仔细实施场削弱可以延长高速操作,但必须与转子磁通限制相平衡,以避免去磁化。闭环位置和速度调节(PID/前馈-滞后/先进状态观测器)决定了跟踪误差和带宽,使控制器设计在精密应用中与电机本身同样重要。 5. 热管理与热源 热量限制了短期峰值性能和长期可靠性。永磁同步电机中的损耗源于铜(I²R)损耗、铁芯损耗、磁体涡流和滞后损耗以及机械损耗。设计选择(导线规格、绕组布局、叠层等级、磁体分段)和系统级冷却(强制空气、液体冷却、散热到机壳)决定了产生的热量被有效去除的程度。 热管理对于高功率密度电机尤其重要,因为冷却表面积有限。升高的温度会降低磁体强度(存在部分去磁的风险)并降低绝缘性能,从而缩短使用寿命。因此,持续扭矩额定值必须始终与允许的温度升高和冷却策略一起考虑。 6. 效率与功率密度的权衡 与感应电机相比,永磁同步电机(PMSMs)可以实现非常高的效率,主要是因为永磁体提供了磁场而没有转子铜损。然而,效率取决于工作点:部分负载、高速(铁损主导)或控制调节不良都可能降低系统的净效率。 提高功率密度(在给定体积内获得更多扭矩或功率)通常需要更强的磁体、更严格的热管理和先进的绕线技术,这些改进可能会暴露出权衡,例如更高的齿槽扭矩或更大的成本。对于系统设计师而言,问题很少是“最大化功率密度”,而是“针对所需的工作周期和热包络优化功率密度。” 7. 转矩波动、齿槽效应和振动 转矩波动直接转化为精密系统中的振动和位置误差。主要原因包括定子/转子槽之间的齿槽转矩、反电动势中的谐波成分、磁化不均匀性以及非理想的控制采样。 减缓策略涵盖机械和电气领域:倾斜槽或磁铁、优化的槽/极组合、磁铁成型或分段,以及先进的电流成型控制算法。对于需要微米级精度的线性和机器人阶段,工程师对转矩波动减少的关注是不可妥协的。 8. 可靠性、耐用性和环境适应性 长期的操作可靠性取决于磁铁的耐用性(在温度和机械冲击下抵抗去磁),绕组绝缘等级,轴承选择和润滑,以及外壳/防护等级。适当的磁铁放置的IPM设计提高了去磁裕度,而优越的绝缘和涂层保护在恶劣环境中的绕组。 评估电机在实际条件下的表现意味着要超越数据表中的峰值数字:检查温度降额曲线、启停生命周期、在预期负载下的轴承寿命,以及对污染物(灰尘、湿气)的抵抗,这些污染物可能会降低绝缘和轴承的性能。 9. 应用特定考虑:线性运动和动态负载 当永磁同步电机(PMSMs)用于线性电机系统或直接驱动阶段时,上述性能因素会被放大。扭矩脉动映射到力脉动和位置抖动;沿着长线性定子产生的热梯度可能导致性能不均匀;而高加速度特性则要求高扭矩密度和出色的控制器带宽。 因此,线性应用通常需要分段的磁铁和绕组设计、分布式冷却,以及具有高采样率和先进观察器的控制器,以在动态负载下保持精度。 10. […]
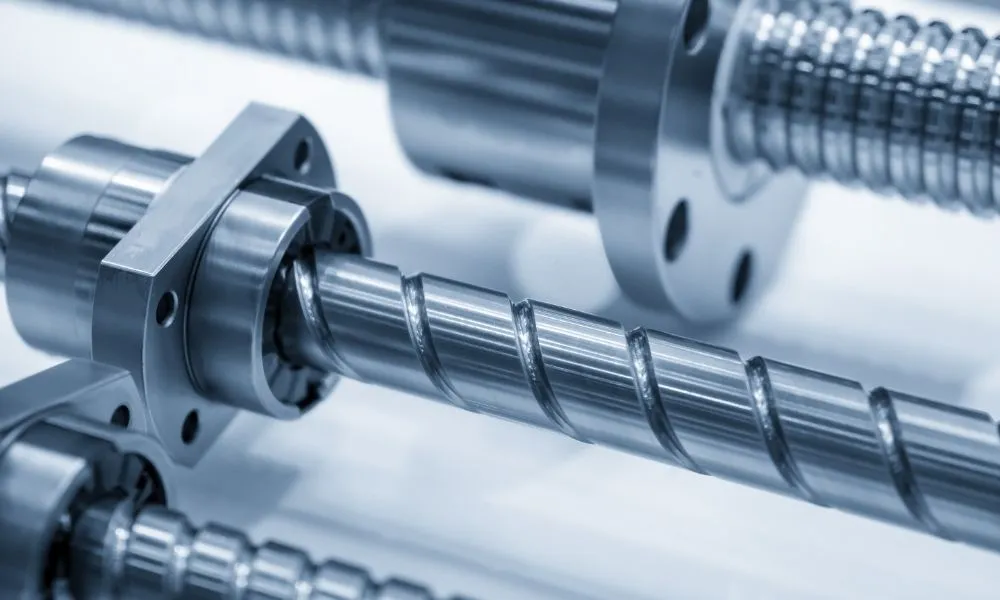
线性运动定义了当今自动化世界的精确脉动。从半导体制造到医疗诊断,各行业依赖于平滑、准确和可重复的运动来推动创新向前发展。这些进步的核心在于线性电机的力量,这是一种消除摩擦、增强响应性并重新定义效率的直接驱动解决方案。在这一领域的领导者中, ITG线性电机 凭借其尖端技术,在各种应用中实现无与伦比的精确度和长期可靠性,脱颖而出。 什么是线性运动? 线性运动, 本质上,指的是沿直线路径的运动,与遵循圆形轨迹的旋转运动不同。它是物理学和工程学中最基本的运动类型之一,构成了无数工业和自动化系统的基础。每当一个物体从一个点移动到另一个点时,无论是机器人手臂定位一个组件,还是精密平台移动一个晶圆,线性运动都在发挥作用。 在机械系统中,线性运动通常通过将旋转运动(来自电机或执行器)转换为线性位移来实现,使用的组件包括滚珠丝杠、皮带或齿轮。然而,这些传统的传动机制随着时间的推移会引入摩擦、反向间隙和磨损,这可能会影响精度和可靠性,尤其是在高精度应用中。 为了克服这些限制,现代工业越来越多地采用 线性电机技术, 该技术生成直接的线性力,无需机械转换。这意味着移动部分(通常称为执行器)沿着静止的磁轨移动,产生平滑、快速和精确的运动,无需接触。其结果是一个更清洁、更安静且更高效的系统,能够实现亚微米级的精度和快速加速。 本质上,线性运动使机器能够精确且可预测地移动,这在半导体制造、自动化和检测系统等领域是必需的。它是推动现代工程创新的无形力量,和 ITG 线性电机 不断完善这项技术,以提供卓越的性能,满足先进工业应用的需求。 线性运动系统的主要类型 线性运动系统有多种形式,每种形式都旨在实现沿直线的受控、精确运动。系统的选择通常取决于应用要求,例如速度、负载能力、精度和环境条件。 以下是现代工程和自动化中使用的主要线性运动系统类型。 1. 机械线性系统 机械线性系统是最常见和经过时间考验的解决方案之一。它们通过使用如丝杠、滚珠丝杠或皮带驱动等机制,将电机的旋转运动转换为线性位移。 丝杠和滚珠丝杠使用带螺纹的轴在螺杆的轴线上移动螺母或滑块。特别是滚珠丝杠通过滚珠轴承减少摩擦,提供更平滑的运动和更高的效率。 另一方面,皮带驱动系统使用连续的皮带环来传递运动。它们非常适合长距离和高速应用,但通常不如基于丝杠的系统精确。 尽管机械系统具有成本效益且相对简单设计,但它们存在摩擦、磨损、反向间隙和振动等缺点。这些限制使它们不太适合高精度或高速环境,在这些环境中,一致的准确性至关重要。 2. 线性执行器 线性执行器将电动机与机械组件(如螺丝或皮带)结合,以产生受控的线性运动。它们体积小、用途广泛,并且易于集成到自动化系统中。 应用包括机器人、实验室设备、包装和医疗设备,这些领域需要精确的定位和重复性。根据设计,执行器可以是电机驱动的、液压的或气动的,每种类型在力、速度和控制复杂性方面提供不同的性能水平。 尽管线性执行器具有多功能性,但仍依赖于可能随时间退化的机械传动元件。对于要求超高精度或接近零维护的系统,更倾向于采用另一种方法:线性电机。 3. 线性电机 线性电机 代表了下一代线性运动系统。它们通过电磁相互作用直接产生线性力,而不是将旋转运动转换为线性位移。这种直接驱动设计消除了所有中间机械组件,从而实现无摩擦、高响应的运动特性。 典型的线性电机由定子(或磁轨)和驱动器(或移动线圈)组成。当电流通过线圈时,电磁力推动驱动器沿定子的长度移动,实现精确的高速运动,具有出色的重复性。 由于没有机械传动,线性电机提供无与伦比的精确度、加速度和可靠性,使其成为半导体制造、检测系统和精密自动化等先进行业的首选。 在这一领域的主要创新者中,ITG线性电机提供了一系列高性能线性电机,旨在实现卓越的运动控制。ITG电机设计用于提供平稳、安静且免维护的操作,使制造商能够在每个应用中实现更高的生产力和精度。 线性运动系统背后的原理 每个线性运动系统,无论其设计或技术如何,都遵循一套基本的物理原理。理解这些原理有助于工程师创造出在速度、精度、稳定性和能源效率之间取得平衡的运动解决方案,这四者是现代自动化的基石。 1. 力与加速度 线性运动始于牛顿第二定律,力等于质量乘以加速度 (F = m d7 a). 当线性执行器或电机对负载施加力时,该力决定了物体加速的速度。 在机械系统中,这部分力由于摩擦和来自传动组件(如齿轮或螺丝)的惯性而损失。相比之下,线性电机产生直接的电磁力,立即作用于移动元件。这允许瞬时加速、更快的响应时间和更高的生产系统吞吐量。 2. 摩擦与效率 摩擦在决定系统效率和寿命方面起着关键作用。传统运动系统依赖于移动部件、螺丝、轴承和皮带之间的接触,这些都会随着时间的推移产生摩擦和磨损。 线性电机通过设计消除了这个问题。由于主组件和次组件之间没有物理接触,运动是通过磁力而非机械方式发生的。这种无摩擦的操作导致更平滑的运动、减少的维护需求和更长的系统寿命,这在半导体制造或光学检测等高精度应用中是一个主要优势。 3. 刚度、间隙和阻尼 对于需要纳米级精度的应用,即使是微小的机械缺陷也会引入误差。 刚度确保系统在负载下抵抗变形,保持定位精度。 […]
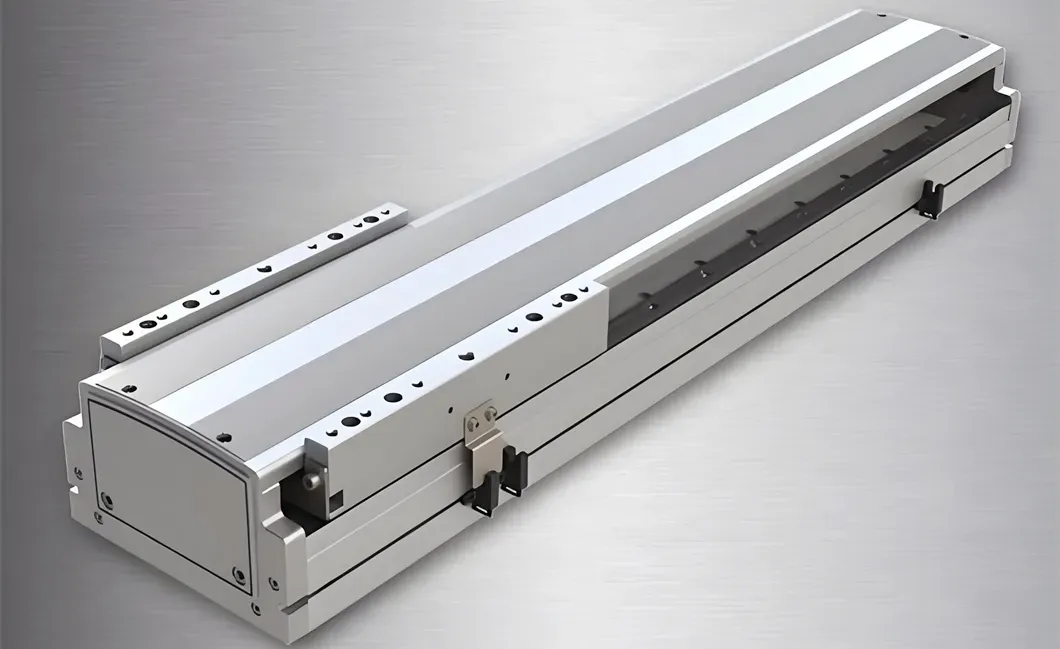
精度和速度是现代自动化的核心 直驱线性电机 正在设定新的基准。通过消除机械摩擦并提升响应能力,这些电机使各行业能够实现前所未有的精确度和操作效率。无论是在机器人技术、高精度制造还是先进的物料处理领域,直接驱动线性电机不仅仅是组件,它们是更智能、更快速和更可靠生产背后的秘密。了解更多信息, ITG! 理解运动系统中的精确度 精确度是现代工业自动化的基石。在任何运动系统中,无论是机器人、半导体制造还是高速物料处理, 精度 决定了以最小误差持续达到期望位置的能力。即使是微小的偏差也可能导致产品缺陷、材料浪费和昂贵的停机时间。 为什么精度重要 一致的产品质量: 高精度系统确保每个组件或产品符合精确规格,减少废品和返工. 操作可靠性: 精确度减少了机械应力和磨损,从而延长了设备的使用寿命并减少了维护中断。 时间效率: 精确的运动通过消除重复调整或修正的需要来缩短周期时间。 实现精确度的挑战 传统的运动系统,如与丝杠或皮带结合的旋转电机,常常面临以下问题: 间隙: 机械连接中的微小间隙会导致位置误差。 摩擦与磨损: 机械部件产生阻力,随着时间的推移降低重复性。 振动与超调: 惯性和机械滞后可能导致振荡,尤其是在高速时。 这些挑战突显了为何各行业正在转向 直驱线性电机, 可以克服传统系统的许多限制。通过去除中介机械部件并提供直接、无摩擦的运动,这些电机实现了无与伦比的精度和重复性。 直驱线性电机如何实现高精度? 直接驱动线性电机 正在通过提供卓越的精确度和重复性来革新运动系统。与依赖齿轮、皮带或丝杠的传统电机不同,直接驱动线性电机消除了中介组件,显著减少了误差并增强了控制。让我们探讨这些电机如何在工业应用中实现高精度。 1. 无摩擦设计最小化机械误差 直接驱动线性电机的一个主要优势是其无摩擦操作。传统的系统使用螺丝、皮带或齿轮,会产生机械阻力,从而导致反向间隙和位置不准确。 直接驱动电机消除了这些中介部件。 减少摩擦确保了平稳、一致的运动。 更少的机械组件意味着随着时间的推移磨损更少,从而保持精度。 这种无摩擦设计在需要亚微米定位的应用中尤为关键,例如半导体制造或高精度机器人。 2. 直接运动减少间隙 反向间隙发生在机械连接中存在间隙或松动时,导致输出滞后于输入指令。 在直接驱动线性电机中,运动直接从电机传递到移动部件。 消除齿轮、滑轮和螺丝可以去除反向间隙的来源。 结果:对控制命令的即时响应,确保每次都能精确定位。 这一能力使得各行业能够在自动化过程中实现更严格的公差和更高的重复性。 3. 高重复性确保一致的性能 重复性是指系统在相同条件下始终能够返回到相同位置的能力。 直驱线性电机在高重复性任务中表现出色,通常在几微米范围内。 精密传感器和先进的反馈系统保持精确控制。 这确保了产品质量的一致性,并减少了制造线上的返工。 高重复性在取放系统、数控机械和精密装配线上尤为重要。 4. 平稳的运动控制减少了振动和超调 即使是最小的振动或超调也会影响高速操作的精度。 直驱线性电机提供直接的电磁力,实现平稳的加速和减速。 这消除了在螺杆或皮带驱动系统中常见的“突变”效应。 […]


