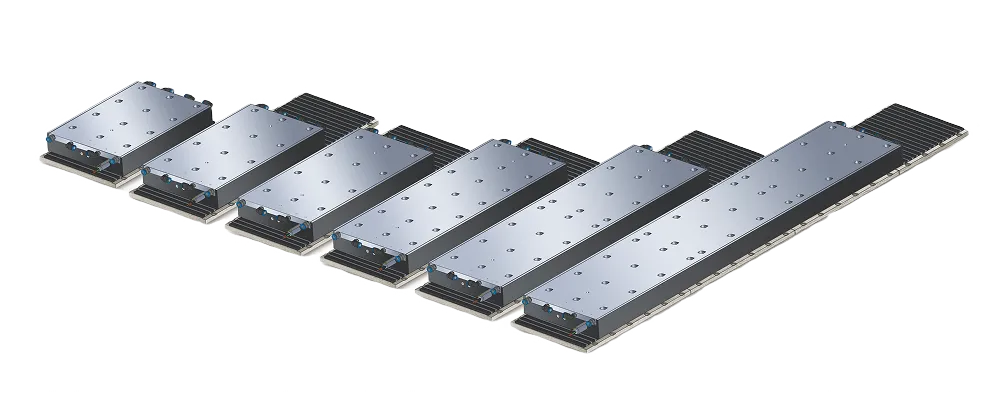
| 参数 | 备注 | 符号 | 单位 | IC177WC-12 | IC177WC-15 | IC177WC-18 | IC177WC-24 | IC177WC-30 | IC177WC-45 | ||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 绕组类型 | N | S | N | S | N | S | N | S | N | S | N | S | |||

在现代自动化的世界中,运动是推动精确、速度和创新的无形力量。每一个动作,无论是机器人手臂放置微芯片还是传送带运输产品,都依赖于两种基本运动类型之一: 线性 or 旋转. 虽然两者在工业设计中都发挥着关键作用,但它们的运作原理完全不同,以独特的方式影响效率、准确性和性能。理解 线性运动和旋转运动之间的关键差异 不仅仅是技术知识,它是设计更智能、更可靠和未来准备的自动化系统的基础。 关于线性运动的理解 线性运动 指的是沿着直线路径发生的运动,前后在单一方向上移动。与围绕轴旋转的旋转运动不同,线性运动沿直线移动,使其非常适合需要高精度和受控位移的应用。 在线性运动系统的核心,它将能量转换为直线运动。这可以通过各种机制实现,例如线性电机、执行器、滚珠丝杠或皮带驱动。然而,随着直接驱动线性电机的兴起,各行业正朝着消除机械转换的解决方案发展,提供更高的精度、更平稳的操作和减少磨损。 典型线性运动系统的关键组件包括: 线性电机或执行器 – 产生和控制推力。 导轨或轨道系统 – 确保平稳和稳定的旅行。 轴承组件 – 最小化摩擦并支撑负载。 位置传感器或编码器 – 提供实时反馈以实现精确控制。 在工业环境中,线性运动使机器能够以卓越的精确度定位、移动和组装部件,这在机器人技术、CNC加工、半导体生产和自动化检测系统中至关重要。其高效性和重复性使其成为下一代自动化和智能制造的基石。 什么是旋转运动? 旋转运动 是指围绕中心轴或支点发生的运动。与线性运动沿直线移动不同,旋转运动产生连续或振荡的圆形运动,产生扭矩而非直接推力。这种运动类型是无数机械系统的基础,从电机轴的旋转到涡轮叶片的旋转。 在旋转系统中,能量通过旋转电机、轴、轴承、齿轮或滑轮等组件转化为旋转运动。施加的扭矩使系统旋转,能够高效地在广泛的应用中传递机械能。旋转运动在需要持续旋转或能量传输而非精确线性定位时特别有效。 旋转运动系统的典型组件包括: 旋转电机 – 产生扭矩以驱动系统。 轴 – 将旋转力传递给连接部件。 轴承 – 减少摩擦并支持平稳旋转。 齿轮或滑轮 – 调整速度、扭矩和方向。 旋转运动是许多日常机器的核心,泵、风扇、轮子、发动机和输送机驱动都依赖于它。它的简单性、能效和耐用性使其成为在自然需要圆周运动或将能量转换为连续机械输出的应用中的首选。 线性运动与旋转运动的核心区别 尽管线性运动和旋转运动都是机械系统的基本组成部分,但它们在生成和传递运动的方式上有很大不同。最明显的区别在于 运动的方向。线性运动沿着一条直线路径进行,沿着单一轴线前后移动,而旋转运动则围绕中心轴旋转,产生圆形或角度位移。 方式 力和能量 的应用方式也使它们有所不同。在线性系统中,能量直接转化为推力,以使物体沿直线移动。而旋转系统则产生 扭矩, 一种导致旋转的扭转力。当设计师希望将旋转运动转换为线性运动时,例如,通过使用滚珠丝杠或皮带,则需要额外的机械组件,这可能会引入摩擦、间隙和能量损失。 另一个关键区别在于 精确性和控制. 线性运动系统,特别是由直驱线性电机驱动的系统,提供卓越的准确性和重复性,因为没有中间机械传动。这使它们非常适合高精度应用,如半导体组装或机器人中的微定位。旋转运动系统虽然通常精度较低,但在提供 连续的高速运动 […]
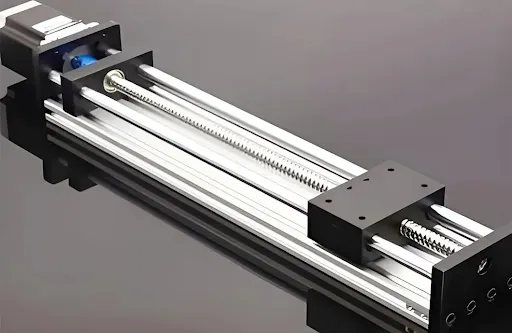
精确性和效率在工业自动化中已变得不可或缺, 伺服线性运动 在实现这些目标中发挥着至关重要的作用。这项先进技术在各种应用中提供准确、可重复和高速的运动,相较于传统系统具有明显优势。在本文中,我们将解释什么是伺服线性运动,它是如何工作的,以及为什么它已成为全球工程师和制造商的首选。 什么是伺服线性运动? 伺服线性运动 指的是物体沿直线路径的受控运动,由伺服电机驱动并由线性机制引导。与传统的旋转运动不同,后者涉及圆形运动,伺服线性运动将电机的旋转能量转化为精确的线性位移。 在其核心,伺服系统结合了三个关键元素: 伺服电机 – 产生运动的驱动力源。 反馈装置(编码器或传感器) – 持续监测位置和速度。 控制器/驱动器 – 处理反馈并实时调整电机性能。 该闭环系统确保执行器能够在不同负载条件下以高精度和重复性移动到精确位置。“伺服”方面强调了不断纠正错误的反馈回路,而“线性运动”则强调通过滚珠丝杠、齿条和小齿轮系统或皮带驱动等机制实现的直线运动。 与简单的线性执行器相比,伺服驱动的线性运动提供了更高的精度、速度和灵活性。这使其成为对精确度和可靠性要求严格的应用的理想解决方案,例如机器人技术、数控加工、包装机械和医疗设备。 伺服线性运动是如何工作的? 工作原理是 伺服线性运动 基于将伺服电机的旋转运动转换为直线位移,同时通过反馈回路持续调整运动。这确保了每次运动都是精确、可重复的,并且能够适应变化的负载。 系统的核心在于 伺服电机, 该电机产生旋转能量。这种能量随后被传输到一个机械转换机制,将其转化为线性运动。根据应用的不同,可以使用几种传动方式: 滚珠丝杠或梯形丝杠 – 提供高精度,广泛应用于数控机床。 齿轮齿条 – 适用于较长的行程和重载。 皮带和滑轮系统 – 适用于需要速度和平稳操作的应用。 线性导轨和滑块 – 提供稳定性并减少运动中的摩擦。 为了保持准确性, 反馈装置 例如,编码器不断测量电机的位置和速度。这些数据被发送到一个 控制器或驱动器, 它处理这些信息并通过实时调整电机来纠正任何偏差。这个过程产生了一个 闭环系统, 意味着运动被持续监控并纠正,以实现最大精度。 此外,先进的 控制算法 如PID(比例-积分-微分)或自适应调节技术,通常用于优化性能、最小化振动和减少超调。这使得伺服线性运动能够在不牺牲精度的情况下实现高速操作。 通过将精确的机械结构与智能控制相结合,伺服线性运动系统提供无与伦比的精度、响应性和效率,使其在现代自动化和制造行业中不可或缺。 伺服线性运动的主要优势 对 伺服线性运动系统 改变了各行业对自动化和精密控制的看法。与传统的线性执行器或步进电机系统不同,伺服驱动解决方案结合了先进的反馈控制、高机械性能和智能适应性。以下是使伺服线性运动成为高科技工程和工业应用首选的核心优势。 1. 高精度与准确性 伺服线性运动的最大优势之一是其能够实现极其精确的定位。传统的执行器在长时间操作周期中常常会遭遇失步、反向间隙或累积误差。相比之下,伺服系统采用闭环反馈机制:编码器不断监测电机的位置和速度,将实时数据发送给控制器。 […]
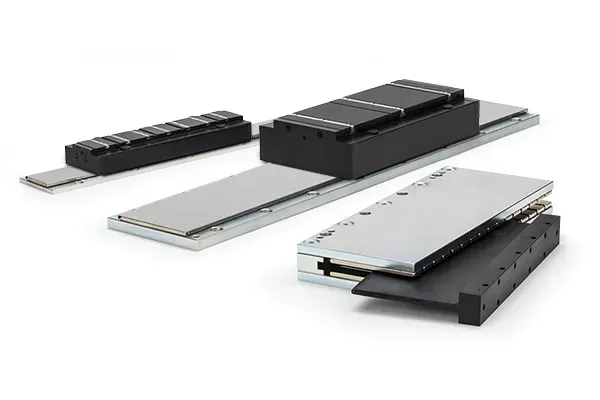
选择合适的直驱线性电机不仅仅是选择一个强大的设备,更是解锁能够改变您自动化项目的精确度、速度和效率。无论您是追求超快运动、精确定位,还是节能性能,每一个决策都至关重要。在本指南中,我们将详细介绍选择最有效的线性电机所需了解的所有信息,帮助您避免昂贵的错误,最大化系统的潜力。 理解直驱线性电机 直驱线性电机处于现代自动化的前沿,提供了一种革命性的方法来生成精确的线性运动,无需传统的机械组件,如皮带、螺丝或齿轮。与依赖额外机制将旋转运动转换为线性运动的传统旋转电机不同,直驱线性电机直接产生直线运动,从而减少了机械复杂性,提高了整体系统效率。 该技术的一个关键优势是精度和重复性。由于没有中介机械部件,反向间隙或摩擦最小,这意味着每次运动都是一致且高度准确的。这使得直驱线性电机非常适合需要精细定位的应用,如半导体制造、高速装配线和精密机器人。 另一个显著的好处是速度和加速度。直驱线性电机可以实现比传统系统更高的加速度,因为它们消除了移动机械部件的惯性。这转化为更快的周期时间和提高的生产力,这在时间和产量至关重要的行业中尤为重要。 此外,维护要求大大减少。更少的运动部件意味着更少的磨损、更低的机械故障风险和更少的停机时间。在电机的使用寿命内,这可以带来可观的成本节约和提高工业操作的可靠性。 然而,选择合适的直接驱动线性电机需要理解权衡。虽然它们提供卓越的性能,但与传统电机相比,前期成本可能更高。设计师还需要仔细考虑热管理、电源和与控制系统的集成,以确保最佳操作。 简而言之,掌握直接驱动线性电机的基本原理是做出明智选择的第一步。通过了解它们的工作原理、独特的优势和潜在的挑战,您可以为选择与您的应用性能要求完美契合的电机奠定基础。 选择直驱线性电机时需要考虑的因素 选择合适的直驱线性电机不仅仅是选择最高功率等级。为了确保最佳性能、可靠性和效率,工程师和系统设计师需要考虑多个影响短期操作和长期系统成功的因素。在做出选择之前,这里有一个详细的关键方面的分解供您评估。 1. 推力和力的要求 选择直接驱动线性电机的第一步是确定 所需的推力或力 ,这取决于负载的重量、摩擦和加速要求等因素。低估所需的力可能导致运动速度变慢、精度降低,甚至电机过热,而过度选择电机则会不必要地增加成本和能耗。 在评估推力时,请考虑两者 持续力 and 峰值力. 持续力是电机在不 overheating 的情况下可以维持的力量,而峰值力则表示在短时间内的最大推力。准确的计算确保您的电机在正常和苛刻条件下都能高效运行。 了解您的力需求是选择能够可靠处理负载的电机的基础,而不会牺牲性能或使用寿命。 2. 速度和加速度需求 接下来,评估您的系统的 速度和加速度 要求。直驱线性电机在高速应用中表现出色,因为它们具有低机械惯性,但每个电机都有其极限。超过这些极限可能会导致振动、精度降低和磨损增加。 最大速度 决定了您的系统可以移动负载的速度. 加速度 决定了它达到该速度的快慢。 像抓取和放置机器人、包装机器或高速装配线等应用需要仔细评估这些参数,以实现所需的吞吐量和时序。 将电机的速度和加速度能力与您的应用相匹配,确保平稳运动、精确定位和最佳生产力。 3. 精度与重复性 对于许多工业应用而言,精度和重复性至关重要。直接驱动线性电机提供卓越的准确性,因为它们消除了齿轮或螺杆机制的间隙。然而,温度变化、振动和电磁干扰等环境因素可能会影响性能。 在评估电机的精度时: 检查其位置重复性(电机返回目标位置的精确度)。 评估分辨能力和反馈选项,如线性编码器,这些可以增强控制和可靠性。 在不同条件下保持一致精度的电机确保产品质量,并最小化自动化过程中的错误。 4. 工作周期与热管理 工作周期指的是电机在负载下运行的频率和持续时间。连续运行会产生热量,如果没有适当的热管理,电机可能会出现效率降低、使用寿命缩短甚至故障的情况。 考虑因素包括: 峰值和持续力评级与工作温度的关系。 如果涉及高工作周期或恶劣环境,则与冷却系统的集成。 考虑工作周期和热要求可以保护您的投资,并确保电机在其使用寿命内的稳定性能。 5. 效率与能耗 效率不仅仅关系到电费,它还影响热量产生、冷却需求和整体系统性能。高效电动机将更多的电能转化为可用的运动,减少浪费和运营成本。 寻找在您典型工作负载下能耗低的电动机。 如果您的系统允许能量回收,请考虑再生选项。 优先考虑效率可以带来成本节约、提高可靠性以及可持续的长期运营。 6. […]


