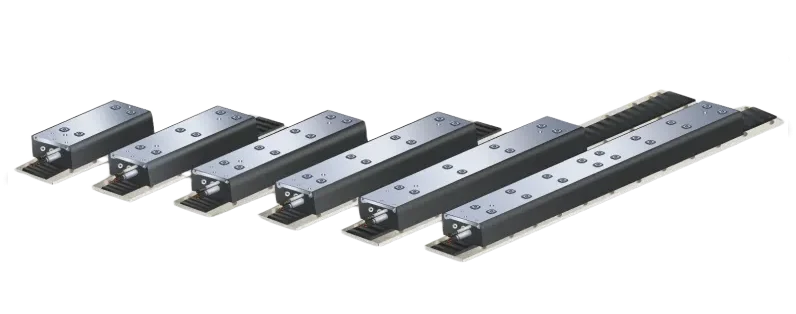
快速查看关键规格、特点和性能亮点。
| 参数 | 备注 | 符号 | 单位 | IC76-06 | IC76-09 | IC76-12 | IC76-15 | IC76-18 | IC76-24 | IC76-30 | |||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 绕组类型 | N | S | N | S | N | S | N | S | N | S | N | S | N | S | |||
| 电机类型 | 三相同步铁芯 380Vacrms (560Vdc) | ||||||||||||||||
| 极限推力 | 磁铁@25°C | Fu | N | 496 | 496 | 744 | 744 | 992 | 992 | 1240 | 1240 | 1488 | 1488 | 1984 | 1984 | 2480 | 2480 |
| 峰值推力 | 磁铁@25°C | Fp | N | 440 | 440 | 660 | 660 | 880 | 880 | 1100 | 1100 | 1320 | 1320 | 1760 | 1760 | 2200 | 2200 |
| 持续推力 | 线圈@110°C | Fc | N | 220 | 220 | 330 | 330 | 440 | 440 | 550 | 550 | 660 | 660 | 880 | 880 | 1100 | 1100 |
| 最高速度 | @560伏 | Vmax | 米/秒 | 4 | 8 | 4 | 8 | 4 | 8 | 4 | 8 | 4 | 8 | 4 | 8 | 4 | 8 |
| 电动机力常数 | 安装.Sfc.@20°C | K | N/臂 | 93 | 46.5 | 139.5 | 46.5 | 93 | 46.5 | 112.5 | 46.5 | 93 | 46.5 | 93 | 46.5 | 112.5 | 46.5 |
| 电机常数 | 线圈@25°C | S | N2 / W | 380 | 380 | 570 | 570 | 760 | 760 | 950 | 950 | 1140 | 1140 | 1520 | 1520 | 1900 | 1900 |
| Parameter | Remarks | Symbol | Unit | IC76-06 | IC76-09 | IC76-12 | IC76-15 | IC76-18 | IC76-24 | IC76-30 | |||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| Winding Type | N | S | N | S | N | S | N | S | N | S | N | S | N | S | |||
| Ultimate Current | Magnet@25°C | lu | Arms | 7.2 | 14.4 | 7.2 | 21.6 | 14.4 | 28.8 | 14.9 | 36.0 | 21.6 | 43.2 | 28.8 | 57.7 | 29.8 | 72.1 |
| Peak Current | Magnet@25°C | lp | Arms | 5.5 | 11.0 | 5.5 | 16.5 | 11.0 | 22.0 | 11.4 | 27.5 | 16.5 | 33.0 | 22.0 | 44.0 | 22.7 | 55.0 |
| Continuous Current | Coil@110°C | lc | Arms | 2.4 | 4.7 | 2.4 | 7.1 | 4.7 | 9.5 | 4.9 | 11.8 | 7.1 | 14.2 | 9.5 | 18.9 | 9.8 | 23.7 |
| Back EMF | Phase-Phase peak | Bemf | V/M/s | 76 | 38 | 114 | 38 | 76 | 38 | 92 | 38 | 76 | 38 | 76 | 38 | 92 | 38 |
| Resistance Per Phase | Coil@25°C | Rph | Ω | 7.21 | 1.80 | 10.80 | 1.21 | 3.61 | 0.90 | 4.32 | 0.72 | 2.41 | 0.59 | 1.81 | 0.46 | 2.17 | 0.37 |
| Induction Per Phase | l<0.63lp | Lph | Mh | 54.1 | 13.5 | 81.0 | 9.1 | 27.1 | 6.8 | 32.4 | 5.4 | 18.1 | 4.4 | 13.6 | 3.5 | 16.3 | 2.8 |
| Electrical Time Constant | Coil@25°C | τe | Ms | 7.5 | 7.5 | 7.5 | 7.5 | 7.5 | 7.5 | 7.5 | 7.5 | 7.5 | 7.5 | 7.5 | 7.5 | 7.5 | 7.5 |
| Power Loss | All coils | Pc | W | 171 | 171 | 256 | 256 | 341 | 341 | 427 | 427 | 512 | 512 | 683 | 683 | 853 | 853 |
| 参数 | 备注 | 符号 | 单位 | IC76-06 | IC76-09 | IC76-12 | IC76-15 | IC76-18 | IC76-24 | IC76-30 | |||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 绕组类型 | N | S | N | S | N | S | N | S | N | S | N | S | N | S | |||
| 热阻 | 安装线圈。Sfc. | Rth | °C/W | 0.48 | 0.48 | 0.32 | 0.32 | 0.24 | 0.24 | 0.19 | 0.19 | 0.16 | 0.16 | 0.12 | 0.12 | 0.1 | 0.1 |
| 温度传感器 | PTC 1kΩ/NTC | ||||||||||||||||
| 参数 | 备注 | 符号 | 单位 | IC76-06 | IC76-09 | IC76-12 | IC76-15 | IC76-18 | IC76-24 | IC76-30 | |||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 绕组类型 | N | S | N | S | N | S | N | S | N | S | N | S | N | S | |||
| 线圈单元重量 | 外部电缆 | W | kg | 1.45 | 1.45 | 1.9 | 1.9 | 2.5 | 2.5 | 3 | 3 | 3.65 | 3.65 | 5 | 5 | 6 | 6 |
| 线圈单元长度 | 外部电缆 | L | Mm | 146 | 146 | 194 | 194 | 244 | 244 | 290 | 290 | 336 | 336 | 468 | 468 | 562 | 562 |
| 电机吸引力 | Rms@0A | Fa | N | 950 | 950 | 1325 | 1325 | 1700 | 1700 | 2075 | 2075 | 2450 | 2450 | 3400 | 3400 | 4150 | 4150 |
| 磁铁间距 | N-N | mm | 24 | 24 | 24 | 24 | 24 | 24 | 24 | 24 | 24 | 24 | 24 | 24 | 24 | 24 | |
| 电源电缆类型 | 长度 0.5米(可选3米、5米、10米) | 毫米(mm2) | 7.4(4G1mm2 AWG18) | 10.1(4G2.5mm2 AWG14) | |||||||||||||
| 传感器电缆类型 | 长度 0.5m(可选3m, 5m, 10m) | 毫米(mm2) | 4.9(4G0.14毫米2 AWG26) | ||||||||||||||
| 电缆寿命 | 最小值 | 循环次数 | >5,000,000 | ||||||||||||||
| 静态弯曲半径 | 最小值 | mm | ≥4xφ | ||||||||||||||
| 动态弯曲半径 | 最小值 | mm | ≥7.5xφ | ||||||||||||||
| 参数 | 备注 | 符号 | 单位 | IC76-06 | IC76-09 | IC76-12 | IC76-15 | IC76-18 | IC76-24 | IC76-30 | |||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 绕组类型 | N | S | N | S | N | S | N | S | N | S | N | S | N | S | |||
| 参数 | 备注 | 符号 | 单位 | IC76-06 | IC76-09 | IC76-12 | IC76-15 | IC76-18 | IC76-24 | IC76-30 | |||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 绕组类型 | N | S | N | S | N | S | N | S | N | S | N | S | N | S | |||
| 磁铁板安装尺寸 | |||
|---|---|---|---|
| 长度 (毫米) | 144 | 192 | 288 |
| M5 螺栓 | 6 | 8 | 12 |
| 重量(Kg/m) | 3.75 | ||
| 数字霍尔传感器连接 | ||
|---|---|---|
| 1 | 0V | 灰色 |
| 2 | 5~28V | 棕色 |
| 3 | A厅 | 白色 |
| 4 | B厅 | 绿色 |
| 5 | C厅 | 黄色 |
| 电机连接 | ||
|---|---|---|
| 1 | 相 U | 相 1 |
| 2 | 阶段 V | 阶段 2 |
| 3 | 阶段 W | 阶段 3 |
| 4 | PE | 黄绿色 |
| 温度传感器连接 | ||
|---|---|---|
| 1 | PTC 1KΩ | 棕色 |
| 2 | PTC 1KΩ | 白色 |
| 3 | NTC | 黄色 |
| 4 | NTC | 绿色 |
您是否曾想象过一种不旋转而是直线移动的电动机,驱动高速列车、先进的输送机和未来的游乐设施?这正是 线性感应电动机(LIM) 与传统的旋转电机不同,线性感应电机直接产生线性运动,无需齿轮或轮子,这使其在运输和自动化领域成为一项颠覆性技术。在本文中,我们将探讨什么是线性感应电机,它的构造、工作原理,以及它为何正在革新现代工程。 什么是线性感应电机? A 线性感应电机(LIM) 是一种先进的感应电动机,产生线性运动而非旋转运动。与传统的旋转电动机通过旋转轴来运作不同,LIM直接产生直线力,消除了对齿轮或滑轮等额外机械组件的需求。 从本质上讲,LIM的工作原理与传统感应电动机相同,它基于电磁感应原理运作。然而,LIM并不是产生旋转磁场,而是产生与次级导体相互作用的移动磁场,从而在直线路径上产生推力。 线性感应电动机的类型 线性感应电动机 (LIMs)主要根据其主组件和次组件的位置和长度进行分类。最常见的两种类型是: 1. 短主线性感应电动机 在这个设计中,初级绕组(类似于定子)比次级部分短。次级部分通常由铝或铜片制成,安装在钢背板上,较长且保持静止,而初级部分则在移动。 优点: 轻量化的运动部件(初级) 适用于铁路运输和磁悬浮列车等应用,其中长轨道充当次级部分。 缺点: 需要一个长的静止次级,增加基础设施成本。 2. 短次级线性感应电动机 在这里,次级(类似于转子)较短并且移动,而主绕组较长并保持固定。 优点: 二次安装成本较低 在输送机、工业自动化系统和游乐设施中常见。 缺点: 长的主线增加了固定基础设施的复杂性和成本。 这一独特特性使得线性感应电动机非常适合需要直接线性运动的应用,如磁悬浮列车、自动化物料搬运系统和游乐设施。 线性感应电动机的构造 一种 线性感应电动机 (LIM)的构造与传统的旋转感应电动机非常相似,但它不是圆柱形的,而是“展开”成平坦或略微弯曲的形状,以产生线性运动。LIM由两个主要部分组成:主绕组和副绕组,中间隔有空气间隙。 1. 主绕组(定子等效) LIM 的主绕组类似于旋转电机的定子。 它由层压钢芯和三相绕组组成,当接通交流电源时,能够产生移动磁场。 该组件可以是静止的或移动的,具体取决于LIM类型(短主绕组或短副绕组)。 2. 副绕组(转子等效) 副绕组在传统电动机中起着转子的作用。 它通常由导电材料制成,例如铝或铜片,安装在铁磁背板上。 与主线圈不同,副线圈通常是被动的,这意味着它不需要电连接。 3. 空气间隙 一个小的空气间隙将主绕组和副绕组分开。 保持正确的间隙对于有效的磁通和力的产生至关重要。 物理布局 在旋转电机中,磁场围绕着圆柱形定子和转子旋转。 在线性感应电机中,采用相同的原理以线性方式应用,磁场沿电机的长度移动以产生直线推力。 线性感应电机的工作原理 线性感应电动机的工作原理是基于法拉第电磁感应定律和移动磁场的概念。 线性感应电动机 (LIM)与产生扭矩以旋转轴的旋转感应电动机不同,LIM产生线性推力以直线移动物体。让我们将其分解为三个关键阶段: 1. […]
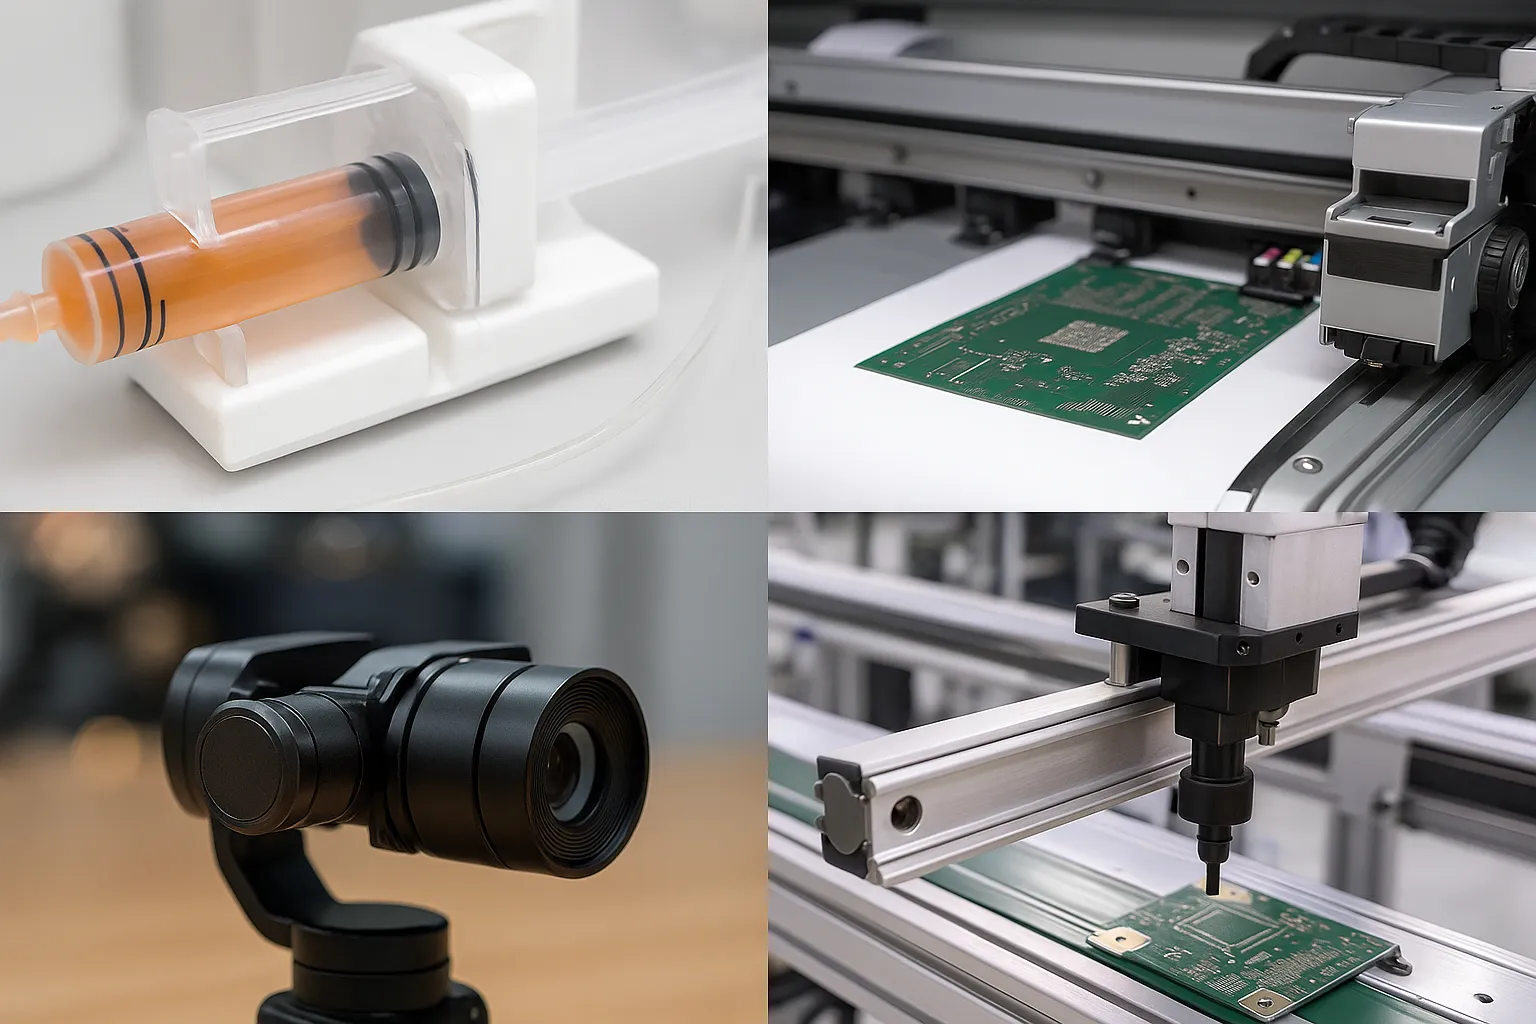
寻找无需传统电机复杂性的精确、可重复运动? 永磁步进电机 可能是您一直在寻找的解决方案。这些电机在简单性、准确性和控制之间提供了优雅的平衡,使其非常适合每一个动作都至关重要的应用。在本文中,我们将详细介绍什么是 永磁步进电机 ,它是如何工作的,以及为什么它在自动化、机器人技术等领域仍然是首选。 什么是永磁步进电机? A 永磁步进电机(PM步进电机) 是一种步进电机,采用永磁体作为转子,并在定子中使用电磁线圈,以离散的步骤产生旋转运动。与传统的连续旋转电机不同,PM步进电机以固定的角度增量移动,从而实现精确的位置控制,而无需传感器或反馈系统。 PM步进电机的转子由永磁材料制成,通常以南北极配置磁化。当电脉冲以特定顺序施加到定子绕组时,会产生一个旋转磁场,该磁场与转子的磁场相互作用,使其对齐并“步进”到下一个位置。 主要特征: 离散运动: 每个输入脉冲使电机移动一步。 开环控制: 无需编码器或反馈设备。 低速高扭矩性能: 适用于需要在低速下进行精确和稳定定位的应用。 永磁步进电机的主要组件 1. 转子(永磁体): 由永磁材料制成(通常是铁氧体或稀土材料)。 以南北极配置磁化。 逐步旋转,与定子磁场对齐。 2. 定子(电磁线圈): 包含多个绕组(相位),围绕转子排列。 当按顺序通电时,它们会产生一个旋转磁场。 3. 电机轴: 与转子连接,将机械运动传递给外部负载。 4. 轴承: 支撑转子轴并允许以最小摩擦平稳旋转. 5. 外壳 / 框架: 包裹并保护内部组件;提供结构支持。 6. 引线 / 端子: 提供定子绕组与驱动器/控制器之间的电气连接。 它与其他步进电机的区别: 与可变磁阻步进电机相比:PM步进电机具有磁化转子,而VR电机使用没有永久磁性的软铁转子。 与混合步进电机相比: 混合电机结合了PM电机和VR电机的特点,提供更高的精度和扭矩,但成本也更高。 由于其简单性和可靠性, 永磁步进电机 通常用于医疗设备、小型机器人和基本运动控制系统等应用中。 永磁步进电机是如何工作的? A 永磁步进电机 通过磁场的相互作用,将电脉冲转换为机械旋转。其工作原理基于电磁学的原理以及磁体与磁场对齐的自然倾向。 逐步工作原理: […]
According to Interact Analysis (2023), the global collaborative robot (cobot) market is experiencing a compound annual growth rate (CAGR) of 20%, projected to reach $2.3 billion by 2027. As industries increasingly rely on automation, the demand for precision, repeatability, and efficiency is placing traditional motion systems under pressure. Technologies like ball screws and timing belts, […]
苏州市新区徐墅关镇科技创新园二期清华路26号7栋401室
itgmotor_sz@126.com
+86 139.140.332.75
我们恳请您提供信息,以便更好地为您服务。请放心,您的信息将被严格保密,不会出售给第三方。
请点击下面的按钮下载文件。
我们恳请您提供信息,以便更好地为您服务。请放心,您的信息将被严格保密,不会出售给第三方。
请点击下面的按钮下载文件。