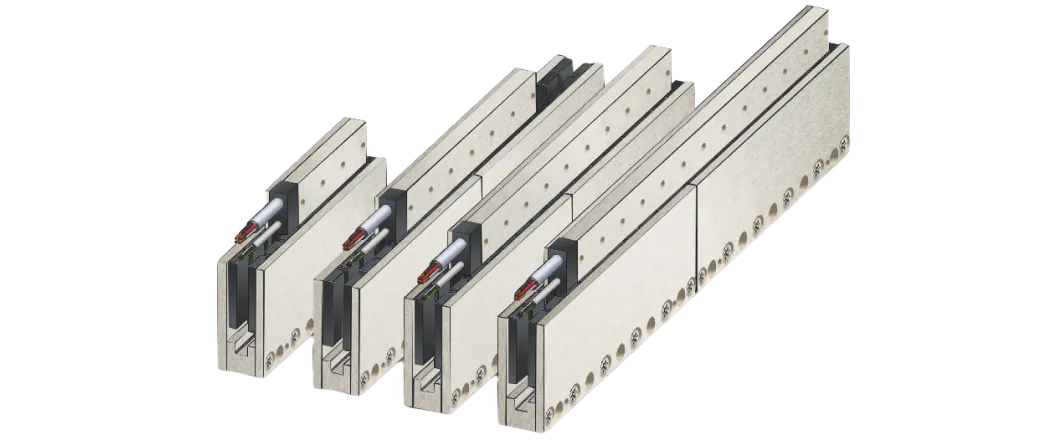
| 参数 | 备注 | 符号 | 单位 | IL59-3 | IL59-6 | IL59-9 | IL59-12 | ||||
|---|---|---|---|---|---|---|---|---|---|---|---|
| 绕组类型 | N | S | N | S | N | S | N | S | |||

According to Interact Analysis (2023), the global collaborative robot (cobot) market is experiencing a compound annual growth rate (CAGR) of 20%, projected to reach $2.3 billion by 2027. As industries increasingly rely on automation, the demand for precision, repeatability, and efficiency is placing traditional motion systems under pressure. Technologies like ball screws and timing belts, […]
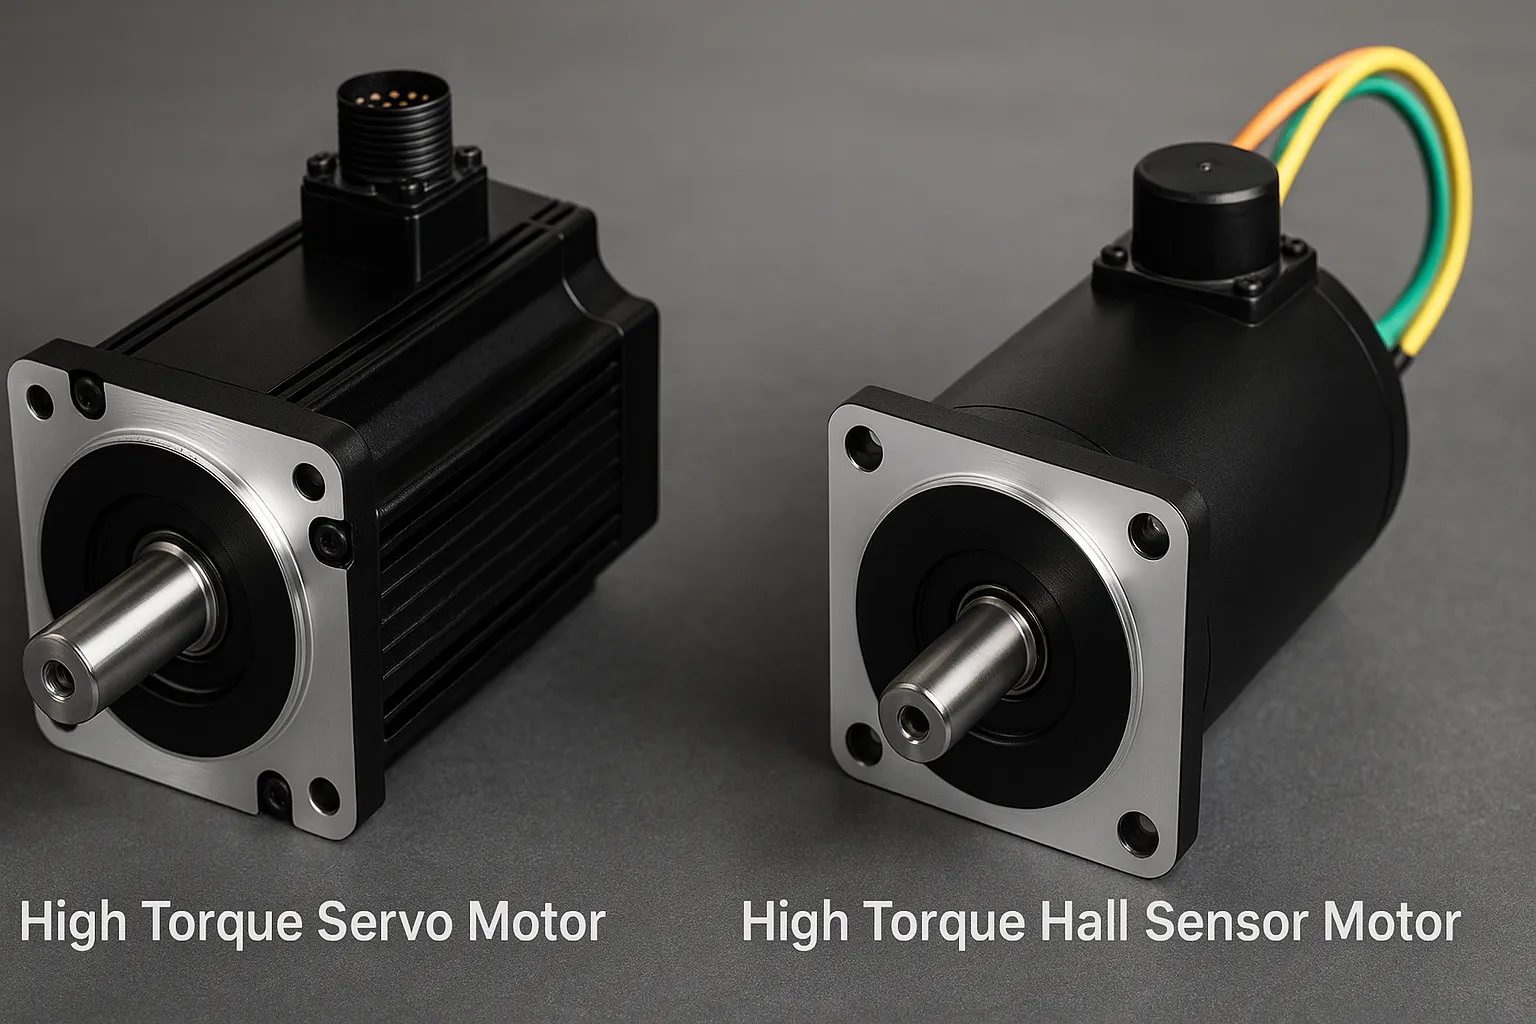
精确、强大和控制,这就是 高扭矩伺服电机 在运动系统的世界中脱颖而出。这些电机在高需求环境中受到信赖,每一个动作都必须准确高效。 虽然霍尔传感器电机也提供了满足基本扭矩需求的经济解决方案,但它们在性能上处于根本不同的水平。如果您正在评估哪种电机技术最适合您的应用,这个比较将引导您了解两者的优缺点和实际使用案例,同时强调为什么 高扭矩伺服电机 仍然是先进自动化系统的首选。 高扭矩伺服电机是什么? 高扭矩伺服电机 是专门设计的电动机,旨在提供精确的角度位置、速度和加速度控制,同时产生显著高的扭矩输出。与标准电动机不同,伺服电动机是闭环控制系统的一部分,这意味着它们不断从传感器(通常是编码器)接收反馈,以实时调整其位置和速度。 高扭矩伺服电动机的核心是高效的无刷直流或交流电动机,配备反馈装置和复杂的伺服控制器。其结果是一个紧凑、高性能的解决方案,能够在苛刻的工业应用中提供强大、精确的运动。 是什么使得 高扭矩伺服电机 它们的特点是能够在低速下保持高扭矩。这一特性使它们非常适合需要力量与精细度的任务,例如机器人手臂举起重型部件,或数控机床执行精细而有力的切割。 主要特点: 闭环控制 用于实时位置和速度调整 高扭矩密度 在紧凑的形状中实现强大的性能 精确的运动控制, 即使在不同的负载条件下 低振动和噪音, 提高系统稳定性和效率 节能 具有先进热管理的操作 随着各行业对更快、更精确和更强大运动系统的需求增加, 高扭矩伺服电机 已成为工程师在复杂自动化环境中优化控制和输出的首选。 高扭矩伺服电机的应用 由于其精确性、动力和响应性的结合, 高扭矩伺服电机 广泛应用于运动控制至关重要的各个行业。它们在低速或变速下仍能提供稳定的扭矩,使其成为对力量和精度都有要求的应用的理想选择。 1. 工业机器人 在机器人手臂和自动化处理系统中, 高扭矩伺服电机 提供了提升、移动和定位重型组件所需的稳定性和力量,具有卓越的精确度。它们的快速响应时间确保了流畅、自然的运动,这对装配线、焊接机器人和取放操作至关重要。 2. 数控机床与金属加工 数控铣削、车削和磨削机床需要极其精确的定位以实现严格的公差。 高扭矩伺服电机 使这些机器能够在不影响精度的情况下进行快速轴移动,即使在切割硬材料的压力下也是如此。 3. 自动化和包装线 在包装系统中, 高扭矩伺服电机 确保输送机、贴标机和包装机的平稳和同步操作。它们快速启动、停止和反向的能力提高了产量,同时减少了机械磨损。 4. 印刷和纺织机械 这两个行业都需要高速、高精度的运动来控制辊子、送料器和打印头。伺服电机提供所需的扭矩稳定性和精确控制,以保持一致的产品质量,即使在高产量下也能做到。 5. 医疗和实验室设备 从手术机器人到自动化分析仪,精确性和可靠性在医疗环境中是不可妥协的。 高扭矩伺服电机 帮助驱动精密机制,实现平稳运动和绝对控制,减少振动和误差范围。 6. […]
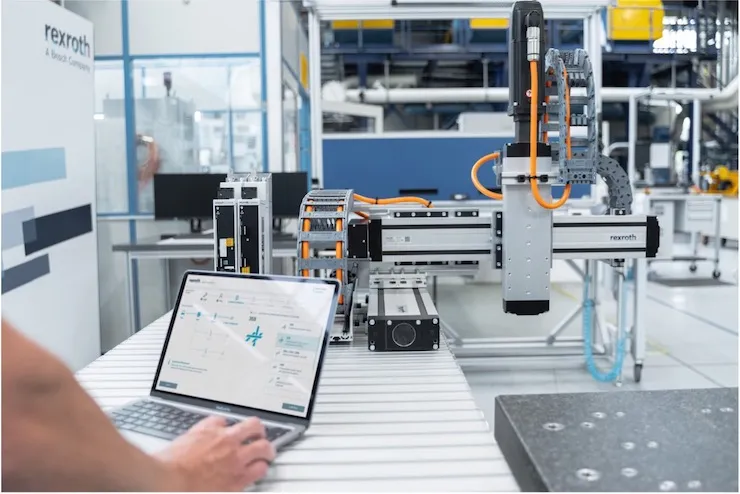
线性运动是指物体或组件沿直线路径的运动,这一概念是当今无数自动化系统的核心。从数控机床和机器人手臂到先进的医疗设备和半导体生产线,线性运动系统使快速、精确和可重复的操作成为可能。 本文涵盖了线性运动的定义、工作原理、主要系统类型及其在当今工业中的重要作用。如果您想提升性能并在自动化领域保持领先,理解线性运动是一个明智的选择。 什么是线性运动? 线性运动是现代自动化的基础。它指的是沿直线路径的运动,与围绕轴心的旋转运动相对。无论是在高速包装、精密机器人还是半导体制造中,线性运动系统都是推动性能、速度和精度的无形引擎。 在工业自动化的背景下,线性运动不仅仅是一个机械概念——它是一种战略优势。通过合适的线性运动控制系统和驱动装置,企业可以实现超精确的定位、无缝的物料运输和大规模的多轴协调。 线性运动系统有几种类型,包括: 使用线性电机(例如,无铁或铁芯)的直接驱动系统, 用于机械驱动的滚珠丝杠或梯形丝杠系统, 带传动系统适用于较长的行程范围,具有适中的精度。 每种技术根据应用对力、精度和成本效率的需求提供独特的优势。 线性运动在自动化和工程中的重要性 线性运动行业随着对更智能、更快速和更精确的自动化需求的增长而迅速发展。从医疗成像设备到工业机器人,线性运动技术在实现紧凑设计、减少维护和推动产量极限方面发挥着至关重要的作用。 以下是您应该关注的原因: 无与伦比的精度:以微米级的精确度执行运动。 零反冲:消除机械间隙,实现超平滑操作。 高重复性:每次都能实现一致的性能。 可扩展设计:从小型实验室系统适应到大型生产线。 在一个停机成本高昂、每毫秒都至关重要的时代,选择合适的线性运动驱动器可以直接影响您的利润。 线性运动与旋转运动:有什么区别? 虽然 旋转运动 涉及围绕一个轴(如电机轴)旋转, 线性运动 是关于直线移动,无论是上下、进出还是左右。旋转运动非常适合驱动旋转的工具或轮子,但当需要精确放置或直线移动时,线性运动显然是更好的选择。 何时应选择线性运动而非旋转运动? 当您的应用需求以下条件时,请选择线性运动技术: 沿定义轴的精确运动 高动态响应性,无机械转换损失 平稳、无振动的操作(例如,在光学或洁净室中) 实际案例: 在半导体制造厂,无铁线性电机为晶圆搬运机提供无齿隙的动力。 在拾取与放置机器中,皮带驱动的线性执行器确保快速、可靠的部件移动。 在医疗扫描仪中,高精度线性平台控制扫描臂以实现准确的诊断。 操作原理与系统架构 线性运动的工作原理 什么是线性运动, 实际上?它是物体沿直线的受控运动,没有曲线,没有妥协。在现代工程的背景下,线性运动代表着精确、动力和性能,而无需旋转转换。这不仅仅是物理学;它是高效自动化的基础。 线性运动背后的机制简单但强大:驱动系统可以是机械的(螺丝、皮带)或电磁的(线性电机),产生推动沿线性导轨移动的力。运动由控制系统管理,该系统根据实时反馈决定位置、速度和加速度。 但这里是魔法发生的地方: 力、摩擦和精度 不仅影响性能,它们定义了性能。 力决定了可以移动的负载量及其速度。 摩擦影响平滑度、能效和组件磨损。 精确度确保每次都能达到微米级的位置。 在半导体组装或外科机器人等高风险环境中,即使是微小的偏差也可能导致灾难。因此,线性运动技术被设计为零间隙、近乎无摩擦的移动和无与伦比的重复性。 线性运动系统的核心架构 每个高性能线性运动系统都建立在坚固的架构基础上。无论您是在设计紧凑的实验室仪器还是大规模的制造机器人,适用的关键组件都是相同的: 1. 线性导轨 – 运动的支柱 线性导轨提供运动的结构路径。它们的任务是提供平稳、稳定和准确的引导,即使在重载或高速情况下也是如此。高质量的导轨能够最小化振动和挠曲,这是在苛刻应用中实现长期可靠性的关键。 好处: 保持您的操作一致且无摩擦,无论距离或所涉及的力量如何。 2. […]


